3. Capture Environment and Preparation
깨끗한 NRV DVS 캘리브레이션 데이터는 안정적인 촬영 환경에서 시작됩니다. 기록하기 전에 NRV DVS, 용도가 다른 두 모니터, 필요한 소프트웨어, 패턴 치수와 고정된 촬영 조건을 준비해 깜빡이는 원형 그리드가 이벤트의 주된 발생원이 되도록 해야 합니다.
3.1 Required Equipment
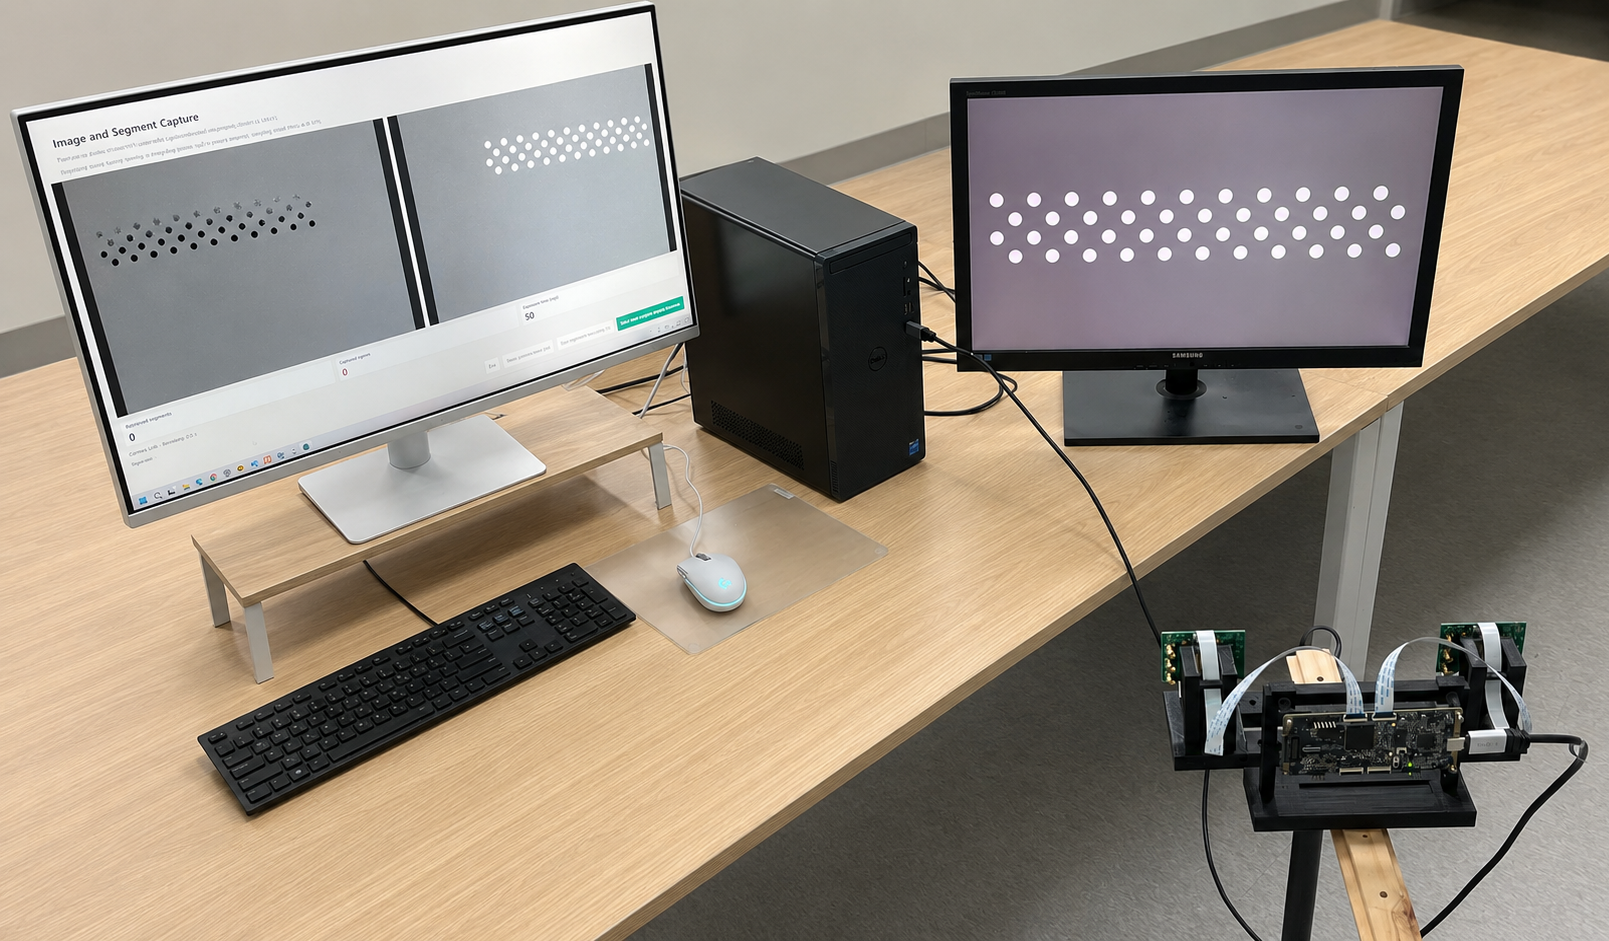
Mono 또는 stereo 촬영을 시작하기 전에 다음 장비를 준비합니다. 각 장비는 타깃을 선명하게 유지하고 기록되는 이벤트 스트림을 안정화하는 역할을 합니다.
NRV DVS
깜빡이는 타깃에서 발생하는 ON/OFF 이벤트를 기록합니다.
Camera Control PC
카메라를 연결하고 기록 소프트웨어를 실행합니다.
Camera Control Monitor
카메라 연결 상태, 기록 제어, 실시간 이벤트 출력을 표시합니다.
Blinking Pattern Monitor
깜빡이는 원형 그리드를 표시해 캘리브레이션 타깃 역할을 합니다.
Tripod or Fixed Camera Mount
기록 중 카메라의 움직임과 진동을 막습니다.
Ruler / Measuring Tool
타깃 모니터에 표시된 원 사이의 실제 간격을 측정합니다.
Data Recording Software
포인트 선택과 캘리브레이션에 사용할 이벤트 스트림을 기록합니다.
카메라를 조작하고, 기록을 시작·종료하며, 이벤트 출력을 확인하는 용도로 사용합니다.
촬영 중에는 깜빡이는 원형 그리드만 전체 화면으로 표시합니다.
깜빡이는 패턴 전용 모니터를 따로 사용하는 것을 권장합니다. 그래야 카메라 제어 창, 기록 창 또는 다른 UI가 패턴을 가리지 않고 캘리브레이션 타깃을 전체 화면으로 유지할 수 있습니다.
3.2 Required Software Downloads
촬영 전에 패턴 생성기를 내려받습니다. Calibration은 별도의 설치 프로그램이 아니라 DVS Viewer의 Calibration 버튼으로 실행합니다. 설치된 Viewer에 이 버튼이 보이는지 확인하고, 없다면 Calibration 기능이 포함된 Viewer 버전을 사용하십시오. Viewer에서 진입한 뒤의 작업 순서는 Chapter 4에서 설명합니다.
Blinking Circle Grid Generator
타깃 모니터에 깜빡이는 비대칭 원형 그리드를 표시합니다. 이 페이지에서 패키지된 Python script와 사용 안내를 바로 내려받을 수 있습니다.
Download Blinking Circle Grid Generator (.zip) ↓Calibration in DVS Viewer
DVS Viewer에서 Calibration을 선택하면 캘리브레이션 앱이 열립니다. 앱에서 segment를 기록하고, 원형 그리드 입력을 선택한 뒤, mono 또는 stereo 파라미터를 계산합니다. 자세한 사용 방법은 Chapter 4, “Using the DVS Calibration App”을 참고하십시오.
Open nrvcorp/DVS_Viewer ↗3.3 Blinking Pattern Monitor Setup
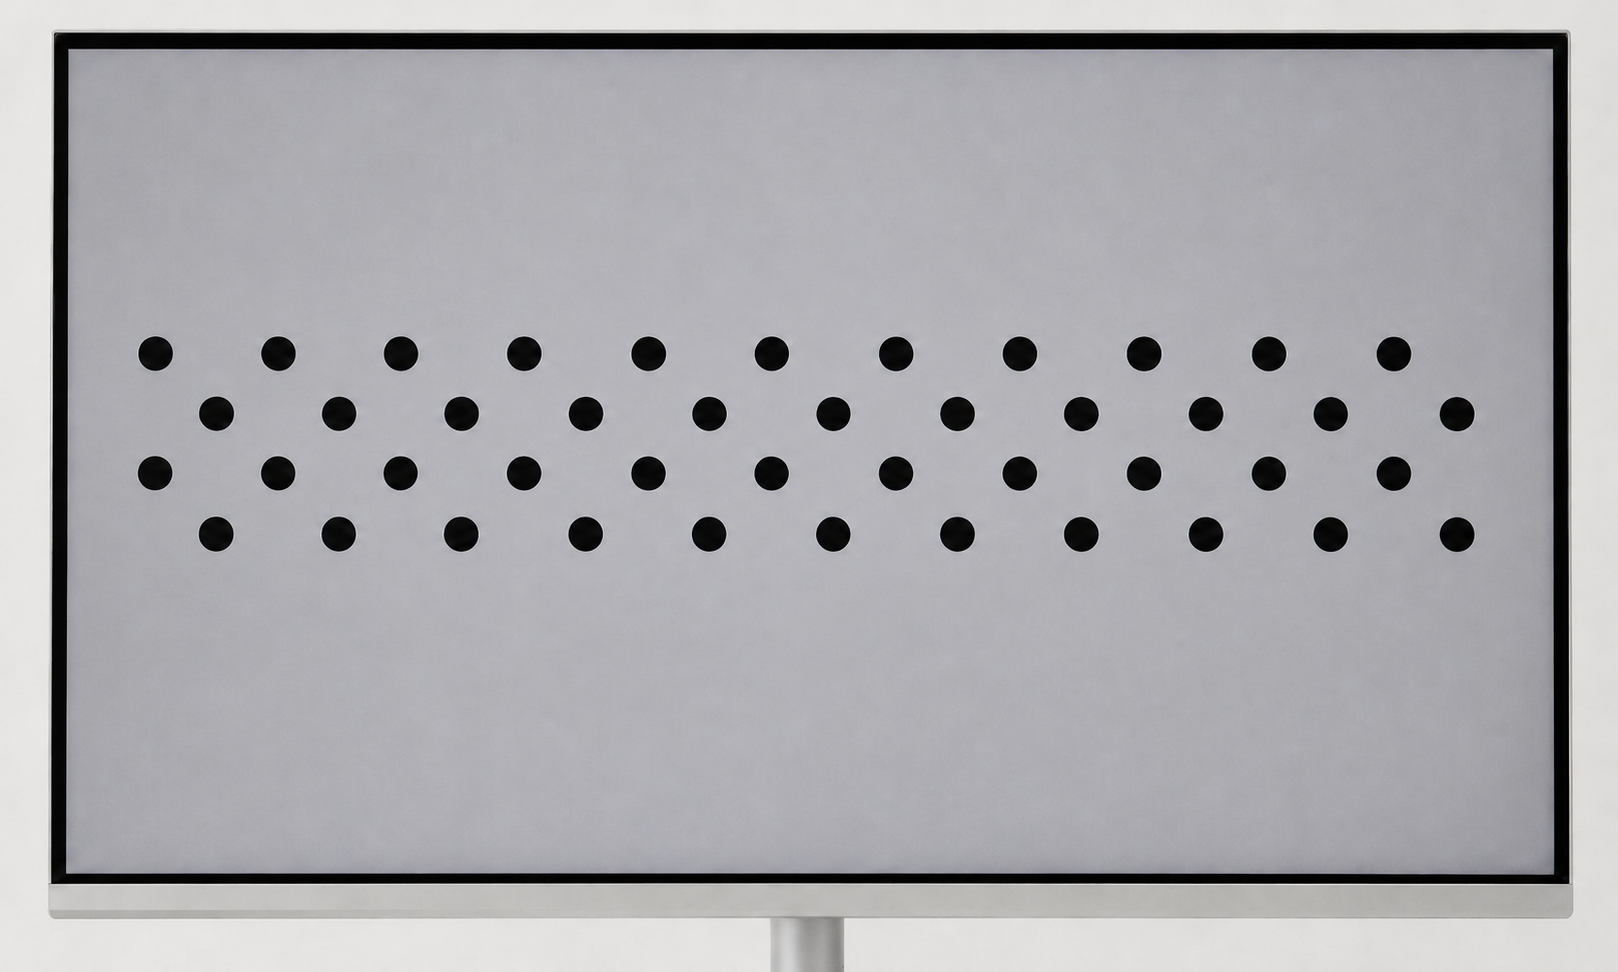
깜빡이는 패턴 모니터는 실제 평면 캘리브레이션 타깃으로 취급합니다. 먼저 화면을 설정한 뒤 전체 기록이 끝날 때까지 고정해 둡니다.
- 깜빡이는 원형 그리드를 전체 화면으로 표시합니다.
- 평면 모니터를 사용합니다. 곡면 모니터는 필요한 평면 타깃을 만들 수 없습니다.
- 패턴 일부가 화면 경계에서 잘리지 않는지 확인합니다.
- NRV DVS 이벤트 영상에서 모든 원이 분명히 분리될 때까지 원 크기와 간격을 조정합니다.
- 촬영하는 동안 모니터가 움직이지 않도록 고정합니다.
- 다른 창, UI 요소, 알림, 마우스 커서가 패턴 위에 나타나지 않게 합니다.
3.4 Measuring Circle Spacing
캘리브레이션 프로그램에는 이웃한 원 중심 사이의 실제 거리가 필요합니다. 이 값은 패턴 생성기에 입력한 픽셀 간격이 아닙니다. 물리적 크기는 모니터 크기, 해상도, 디스플레이 배율에 따라 달라지므로 실제로 패턴을 표시할 모니터에서 측정해야 합니다. 타깃 모니터나 표시 설정이 바뀌면 해당 환경에서 간격을 다시 측정합니다.
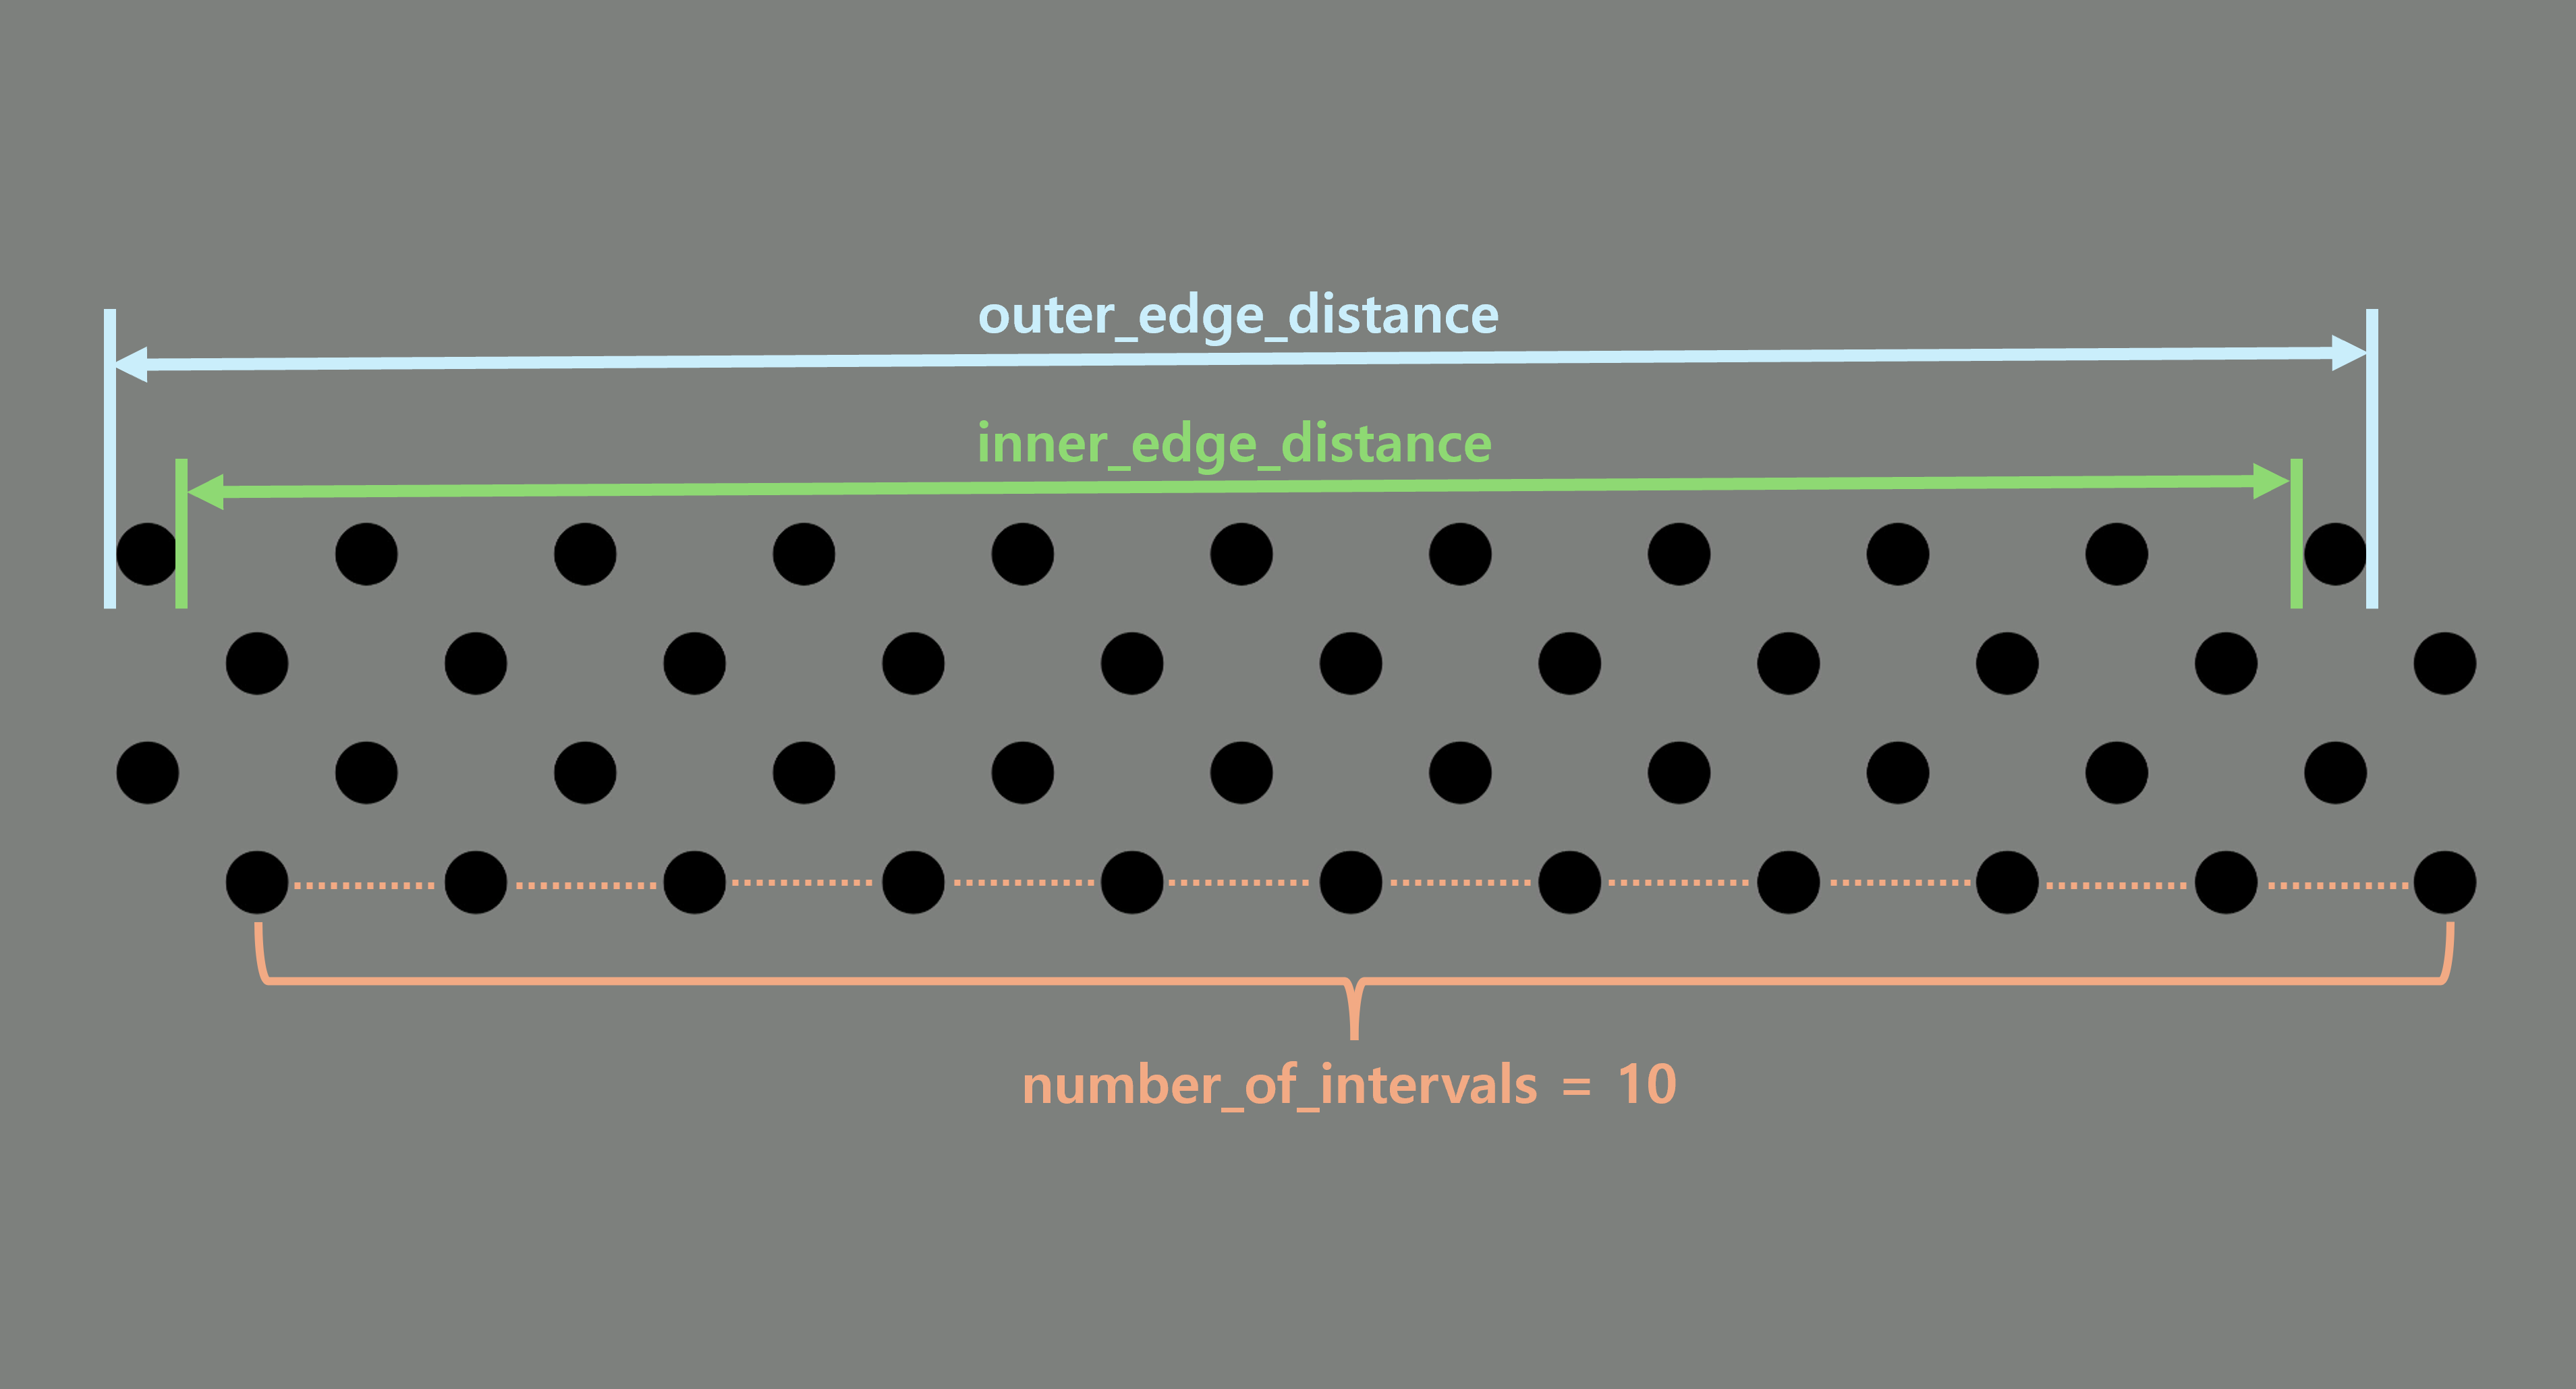
자의 눈금을 표시된 원 중심에 정확히 맞추기는 어렵고, 간격 하나만 재면 작은 눈금 오차가 결과에 크게 반영됩니다. 여기서는 여러 구간에 걸쳐 바깥쪽 경계 거리와 안쪽 경계 거리를 각각 측정해 평균한 뒤 구간 수로 나눕니다. 이 방법은 측정 오차를 줄여 더 안정적인 원 간격 값을 제공합니다.
- 1
캘리브레이션 타깃으로 사용할 모니터에 깜빡이는 원형 그리드를 표시합니다.
- 2
같은 행에서 가장 바깥쪽에 있는 원 두 개를 선택합니다.
- 3
선택한 두 원의 바깥쪽 경계 사이 거리를 측정합니다.
- 4
같은 두 원의 안쪽 경계 사이 거리를 측정합니다.
- 5
두 측정값의 평균을 구해 가장 바깥쪽 두 원 사이의 중심 간 거리를 추정합니다.
- 6
선택한 원 사이에 몇 개의 원 간격이 있는지 셉니다.
- 7
중심 간 거리를 간격 수로 나눕니다.
- 8
계산한 값을 캘리브레이션 프로그램의 circle spacing에 입력합니다.
3.5 Importance of Camera Fixation
캘리브레이션 데이터를 기록할 때 NRV DVS는 삼각대나 단단한 마운트에 고정해야 합니다. 이 과정의 목적은 움직이는 상태에서 시스템 성능을 시험하는 것이 아니라, 이후의 측정이나 복원에 사용할 정확한 기준 데이터를 얻는 것입니다.
카메라가 흔들리면 장면의 여러 위치에서 밝기가 동시에 변해 불필요한 이벤트가 발생합니다. 원이 늘어나거나 일그러져 보일 수 있고, 정지 상태로 기록했을 때보다 중심 검출도 불안정해집니다. 원형 그리드에서 발생한 이벤트가 대부분을 차지하도록 카메라, 모니터, 케이블과 주변 물체를 최대한 움직이지 않게 하십시오.
NRV DVS는 CIS 카메라와 같은 방식의 frame-based motion blur를 만들지는 않지만, 작은 움직임도 기하 투영을 바꿉니다. 모니터 픽셀에서 나온 광선이 시간에 따라 조금씩 다른 센서 픽셀에 도달하면 원 경계의 이벤트 군집이 퍼지고, 원 중심 추정 정확도가 떨어질 수 있습니다.
카메라가 움직이는 중에도 캘리브레이션이 가능할 것처럼 느껴질 수 있지만, 캘리브레이션은 이후 정확도를 높이기 위한 기준 단계입니다. 먼저 통제되고 안정적인 조건에서 데이터를 기록해야 하는 이유입니다.
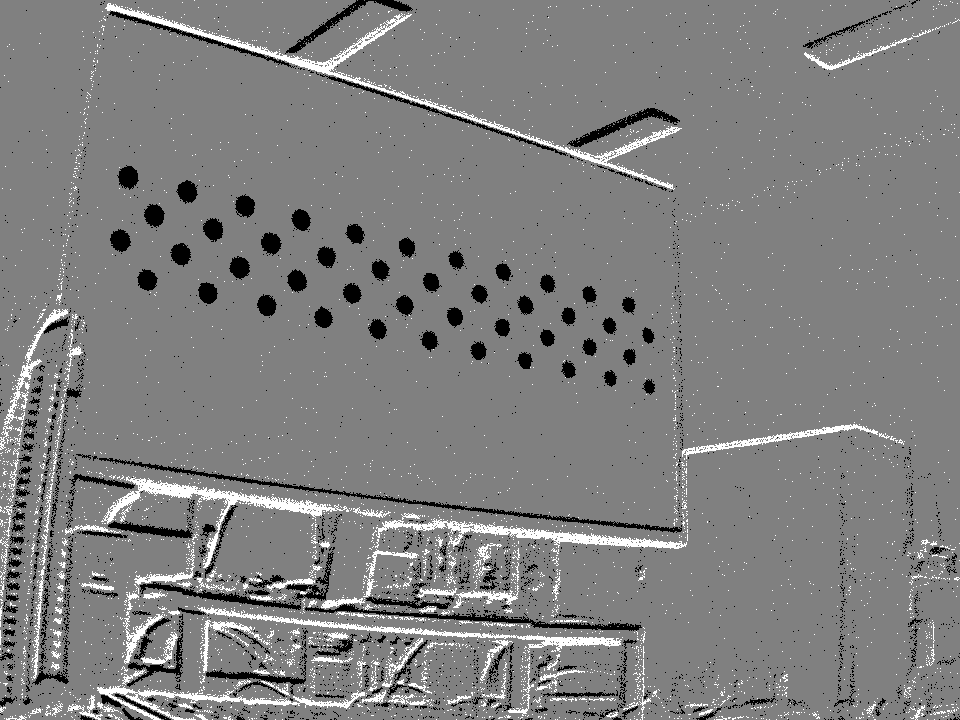 Unstable capture: 주변 장면 이벤트가 패턴과 섞입니다.
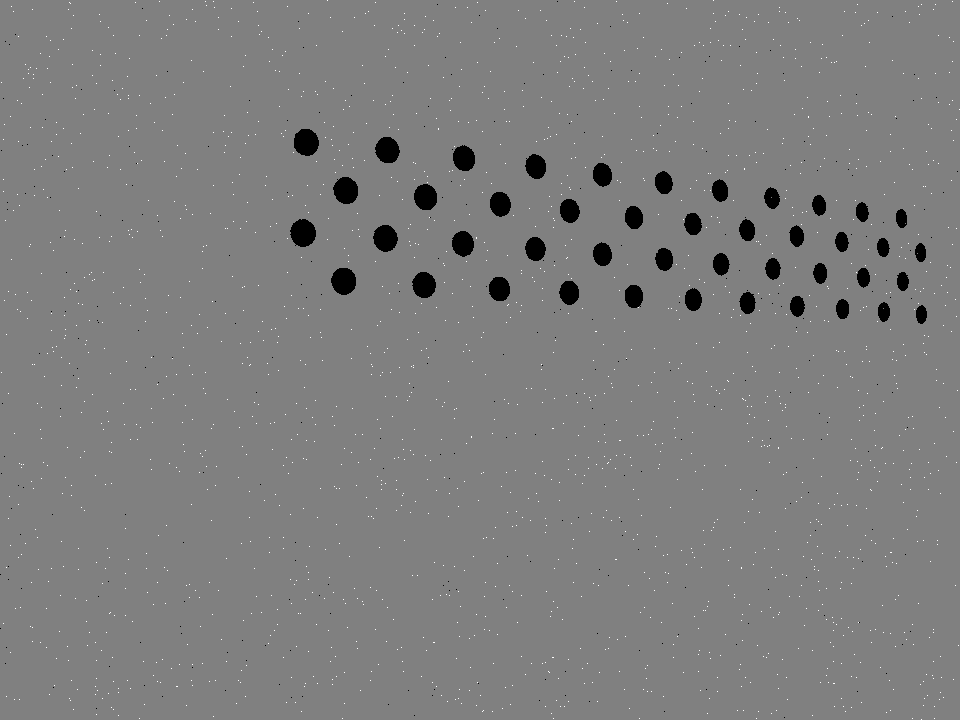 Fixed capture: 원형 그리드가 분리되어 검출하기 쉽습니다.
3.6 Recommended Calibration Capture Conditions
이 절차에서 깜빡이는 모니터는 고정된 평면 타깃입니다. 모니터와 표시 패턴, 초점, zoom, 센서 설정을 바꾸지 마십시오. Segment 사이에는 카메라와 고정된 삼각대를 함께 옮겨 그리드가 센서의 다른 영역에 나타나고 거리와 perspective가 달라지게 합니다. 하나의 segment를 기록하는 동안에는 모니터와 카메라 assembly 모두 움직이지 않아야 합니다.
One camera — mono calibration
| Monitor-grid coverage | 센서 영상의 최소 20%를 차지해야 합니다. 전체 그리드가 잘리지 않고 보인다면 50–80%를 목표로 합니다. |
|---|---|
| Target angle | 정면에 가까운 0° 영상과 좌우, 상하, 복합 방향의 15–45° 기울기를 포함합니다. |
| Maximum tilt | 그리드를 안정적으로 검출할 수 있도록 모니터 평면과 카메라 평면의 각도 차이를 약 45° 이내로 유지합니다. |
| Image position | 중앙, 좌우, 상하, 네 모서리를 모두 기록합니다. 중앙 정면 영상만 반복하지 마십시오. |
| Distance | 실제 운용 거리를 기준으로 가까운 거리, 중간 거리, 먼 거리를 고르게 포함합니다. |
| Recorded segments | 기하적으로 서로 다른 segment를 최소 20개 기록합니다. 새로운 자세가 유효한 coverage를 계속 추가한다면 약 40개까지 권장합니다. |
| Monitor target | 비대칭 원형 그리드 전체가 영상 안에 있어야 합니다. 창이나 overlay 없이 고정된 평면 모니터에 전체 화면으로 표시합니다. |
Two cameras — stereo calibration
| Coverage in each view | 각 카메라에서 최소 20%를 차지해야 합니다. 양쪽 영상에 전체 그리드가 보이는 범위에서 40–70%를 목표로 합니다. |
|---|---|
| Common observation | 같은 segment에서 정지된 동일 모니터 그리드가 왼쪽과 오른쪽 카메라에 모두 완전하게 검출되어야 합니다. |
| Angles and positions | 두 영상의 공통 영역에서 0°, 좌우·상하·복합 방향 15–45° 자세를 사용하고, 중앙·측면·상하·가장자리를 고르게 채웁니다. |
| Distance | Stereo baseline과 카메라 사이의 상대 방향을 바꾸지 않은 채 가까운 거리, 중간 거리, 먼 거리를 포함합니다. |
| Recorded pairs | 기하적으로 서로 다른 stereo segment를 최소 20개 기록합니다. 양쪽 영상이 모두 유효하고 coverage가 계속 좋아진다면 accepted pair를 약 40개까지 확보하는 것을 권장합니다. |
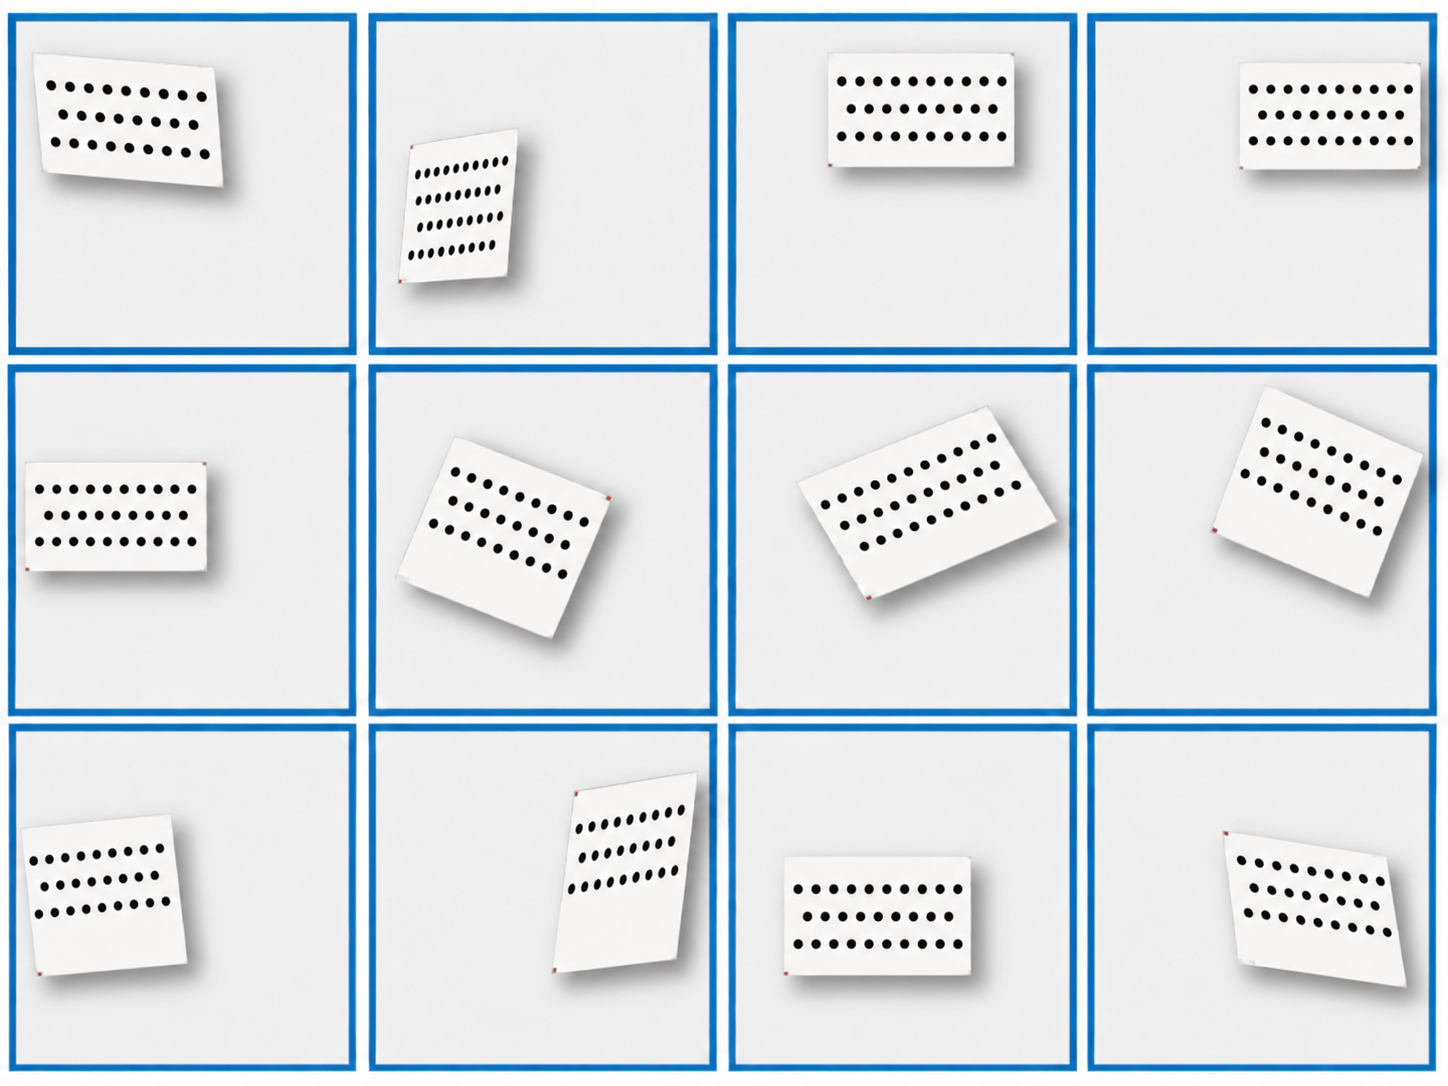 정면 영상만 반복하지 말고 여러 pose에서 모니터 그리드를 기록합니다.
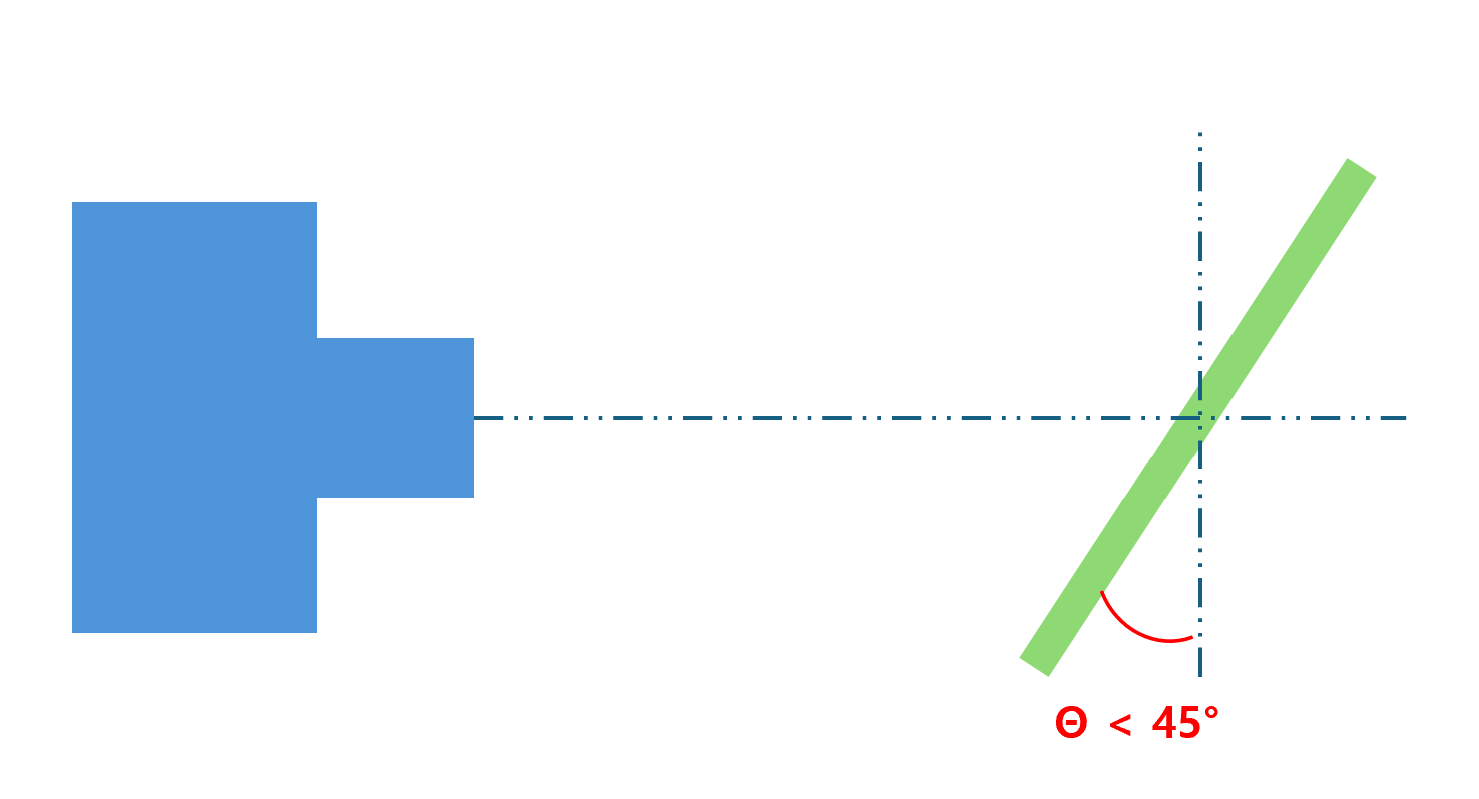 정면 영상과 함께 약 45°까지 통제된 기울기를 사용합니다.
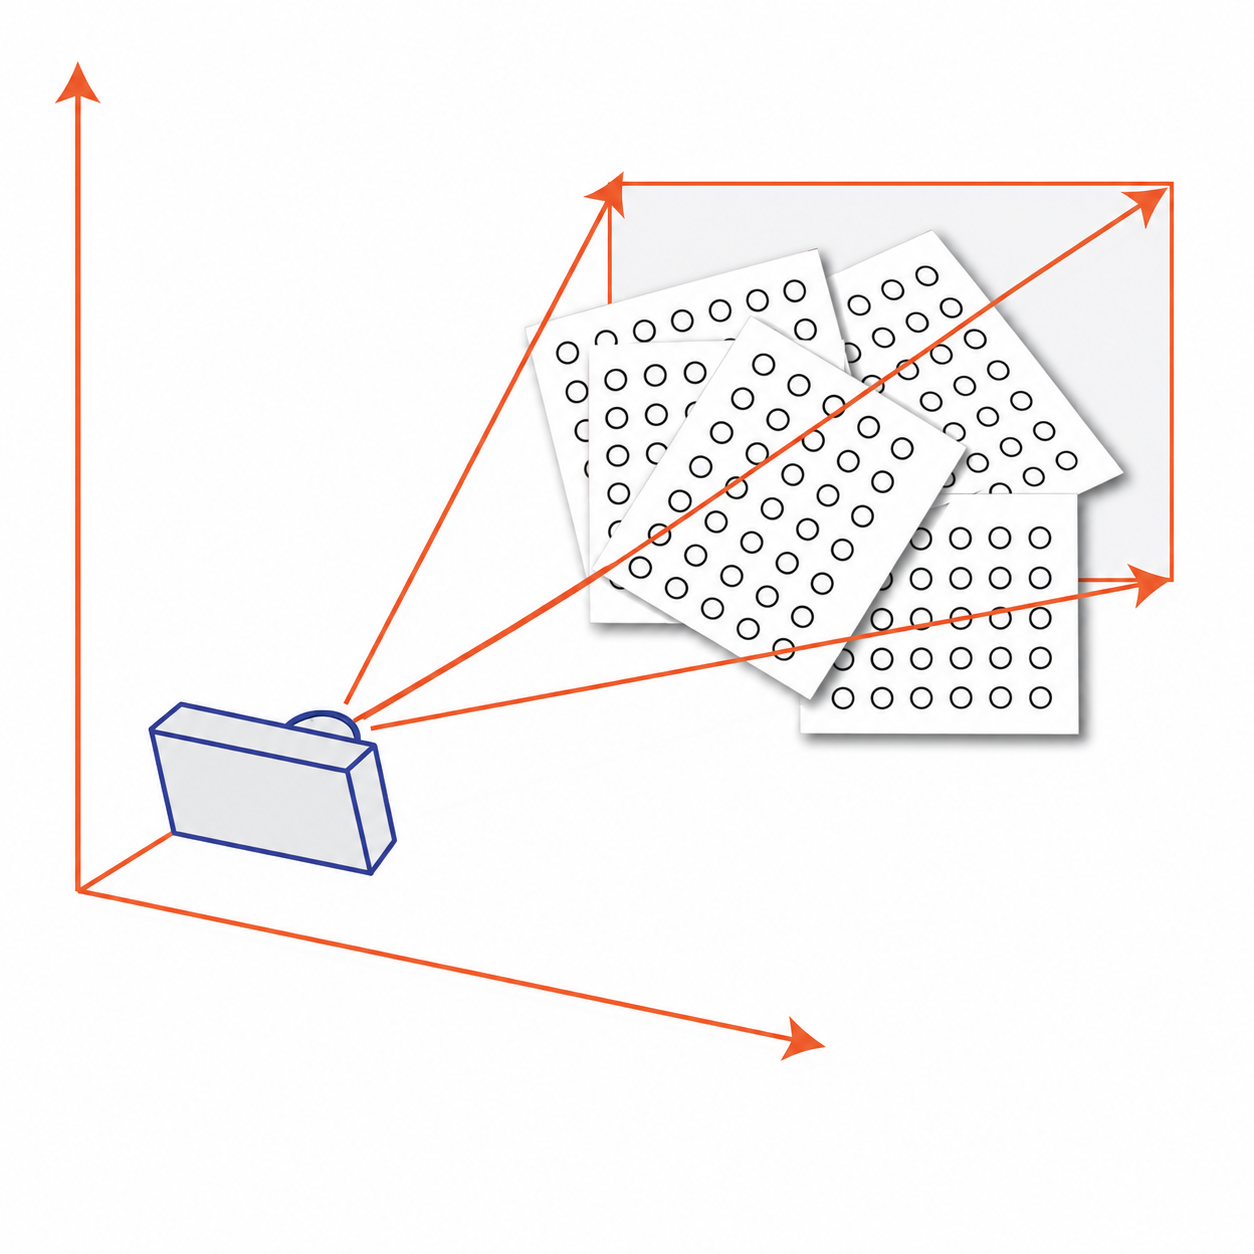 센서의 중앙, 가장자리, 모서리와 여러 거리를 고르게 채웁니다.
최소 20개 위치부터 시작합니다. 정면에 가까운 위치 3개, 좌우 기울기 4개, 상하 기울기 4개, 30–45° 복합 기울기 4개, 가장자리 또는 모서리 위치 5개를 포함할 수 있습니다. Stereo에서는 전체 모니터 그리드가 양쪽 카메라에 모두 보이는 자세만 사용합니다. 같은 관측을 반복하지 않고 새 pose가 coverage를 늘려 준다면 약 40개 segment까지 계속 기록합니다.
3.7 Capture Quality Checklist
각 기록을 시작하기 전에 실시간 이벤트 영상과 물리적 설치 상태를 확인합니다.
- 원형 그리드 전체가 NRV DVS 시야 안에 보입니까?
- 모든 원이 서로 분명하게 떨어져 있습니까?
- 원 경계에서 ON/OFF 이벤트가 뚜렷하게 발생합니까?
- 영상 경계에서 잘린 원이 없습니까?
- 깜빡이는 패턴이 평면 모니터에 표시되어 있습니까?
- 카메라가 손떨림이나 진동 없이 고정되어 있습니까?
- 촬영 중 모니터가 움직이지 않도록 고정되어 있습니까?
- 불필요한 이벤트가 생기지 않도록 주변 물체가 정지해 있습니까?
- 손, 케이블, 반사 물체가 카메라 시야에서 제거되어 있습니까?
- 이벤트 영상의 대부분이 깜빡이는 원형 그리드에서 발생합니까?
촬영 환경을 모두 준비했다면 패턴 표시부터 데이터 선택, 캘리브레이션 계산까지 전체 작업 순서를 진행합니다.