2. NRV DVS Calibration Method
NRV DVS calibration의 기하학적 목적은 일반 카메라 캘리브레이션과 같습니다. 영상 또는 이벤트 좌표를 측정에 사용할 수 있도록 파라미터를 구합니다. 차이는 캘리브레이션 포인트를 센서에 보이게 만드는 방식입니다. NRV DVS는 완전한 밝기 영상을 계속 출력하지 않으므로, 캘리브레이션 패턴이 시간에 따른 밝기 변화를 만들어야 합니다.
2.1 Difference from CIS Cameras
CIS 카메라는 프레임마다 전체 밝기 영상을 촬영합니다. 따라서 정지된 checkerboard나 circle grid도 영상 자체에서 바로 검출할 수 있습니다.
NRV DVS는 다르게 동작합니다. 완전한 밝기 프레임을 계속 전송하는 대신, 각 픽셀의 밝기가 변할 때만 이벤트를 출력합니다. 그래서 CIS 카메라에는 또렷하게 보이는 정지 캘리브레이션 보드라도 NRV DVS에서는 유용한 데이터가 거의 발생하지 않을 수 있습니다.
NRV DVS calibration에서는 캘리브레이션 포인트의 밝기가 시간에 따라 바뀌어야 합니다. 이 변화가 알려진 패턴 위치에서 이벤트를 발생시킵니다.
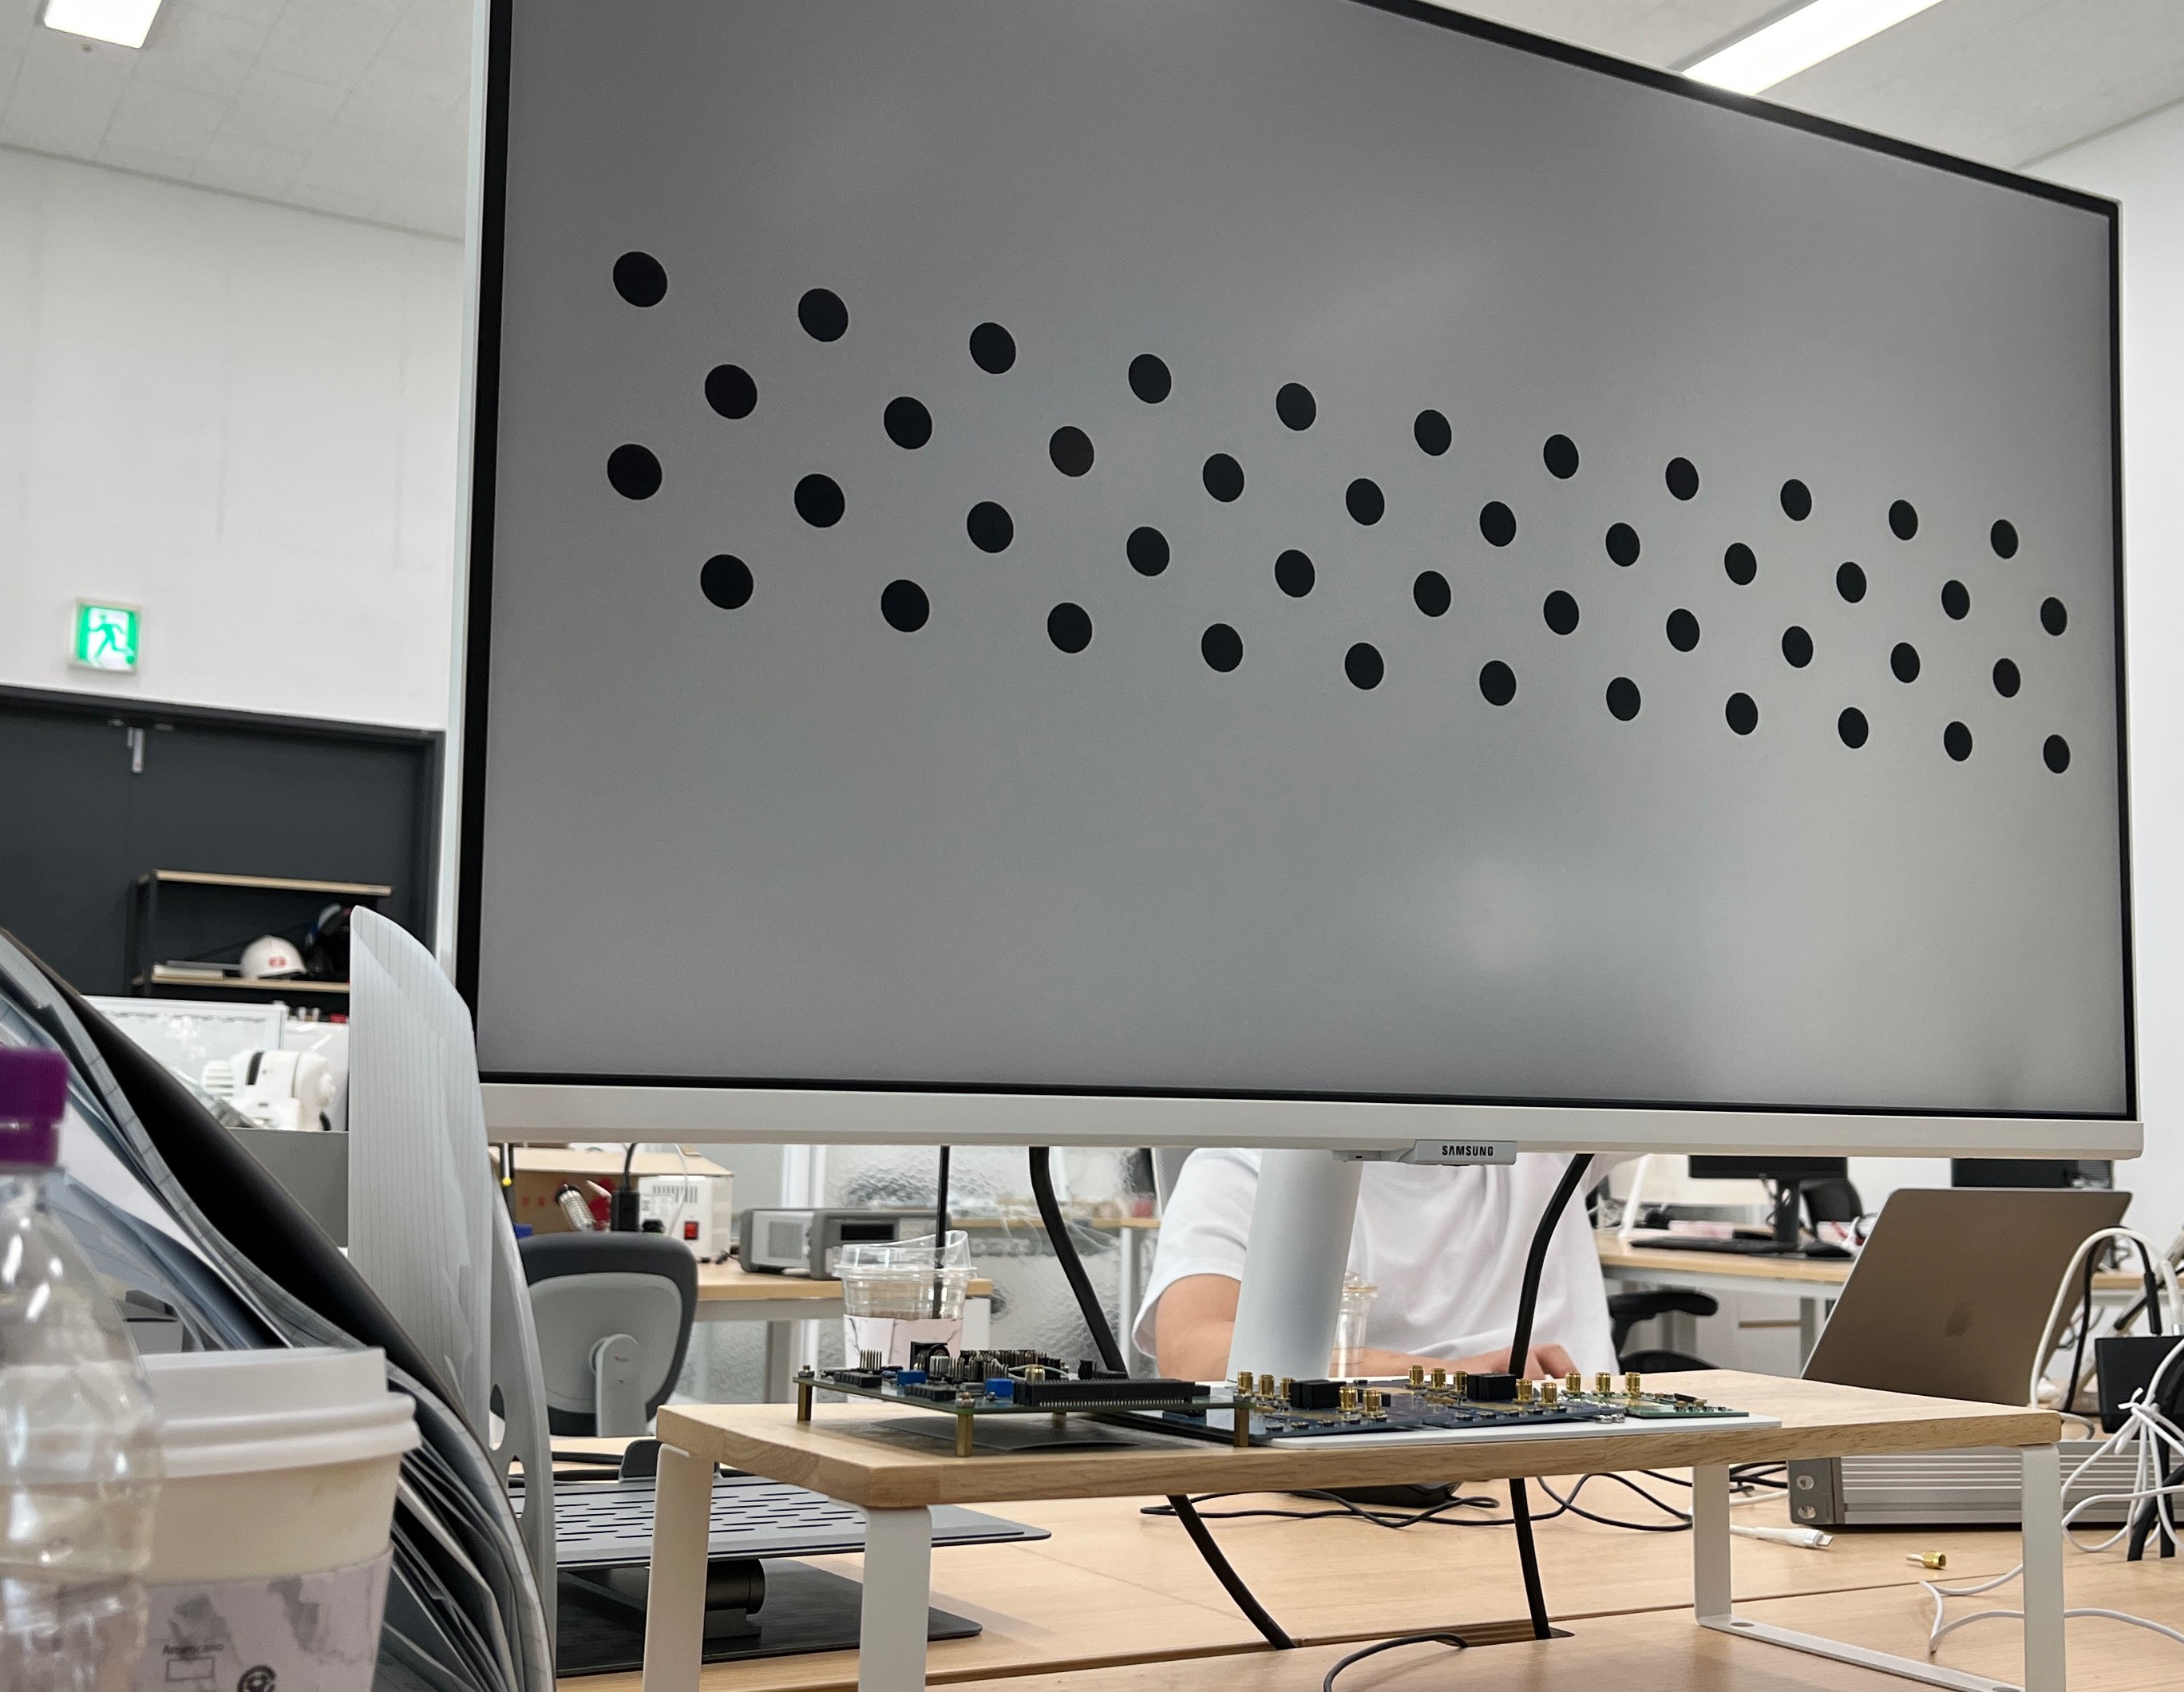 CIS: complete intensity frame
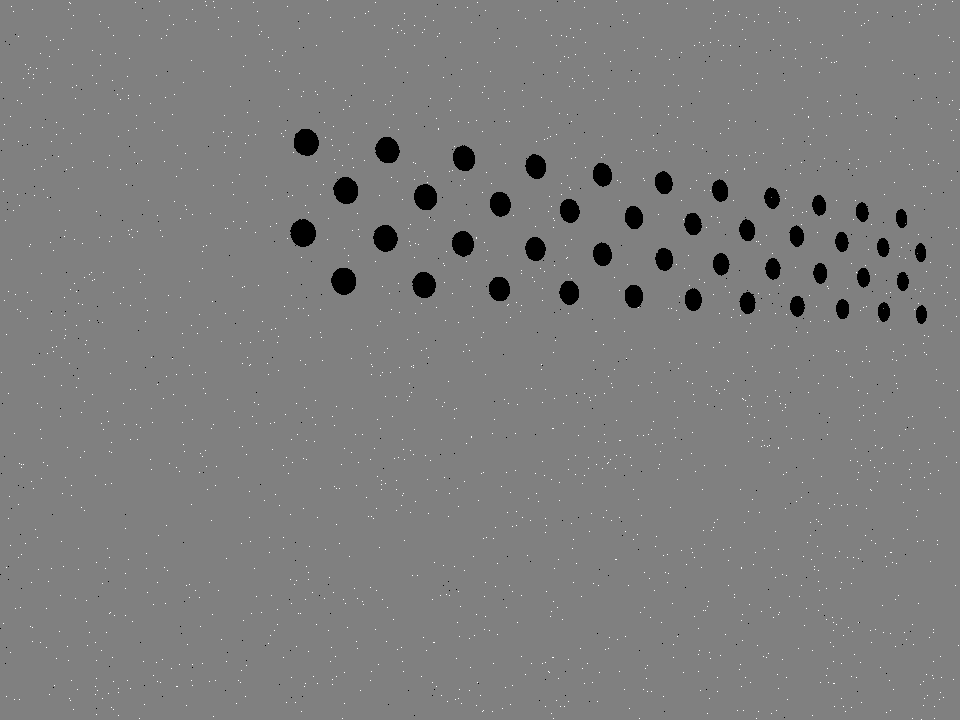 DVS: brightness-change events
2.2 Why Event Generation is Required
NRV DVS calibration에는 위치를 알고 있는 캘리브레이션 포인트에서 선명한 ON/OFF 이벤트가 필요합니다. 따라서 타깃이 깜빡이거나 움직이거나 시간에 따라 밝기가 달라져야 합니다. 이 시스템에서는 모니터에 깜빡이는 원형 그리드를 표시합니다.
원은 밝은 상태와 어두운 상태를 번갈아 표시합니다. 어두운 원이 밝아지면 경계 주변에 ON 이벤트가 발생하고, 밝은 원이 어두워지면 OFF 이벤트가 발생합니다. 이 방식은 원의 위치를 안정적인 이벤트 데이터로 만들어 NRV DVS가 인식할 수 있게 합니다.
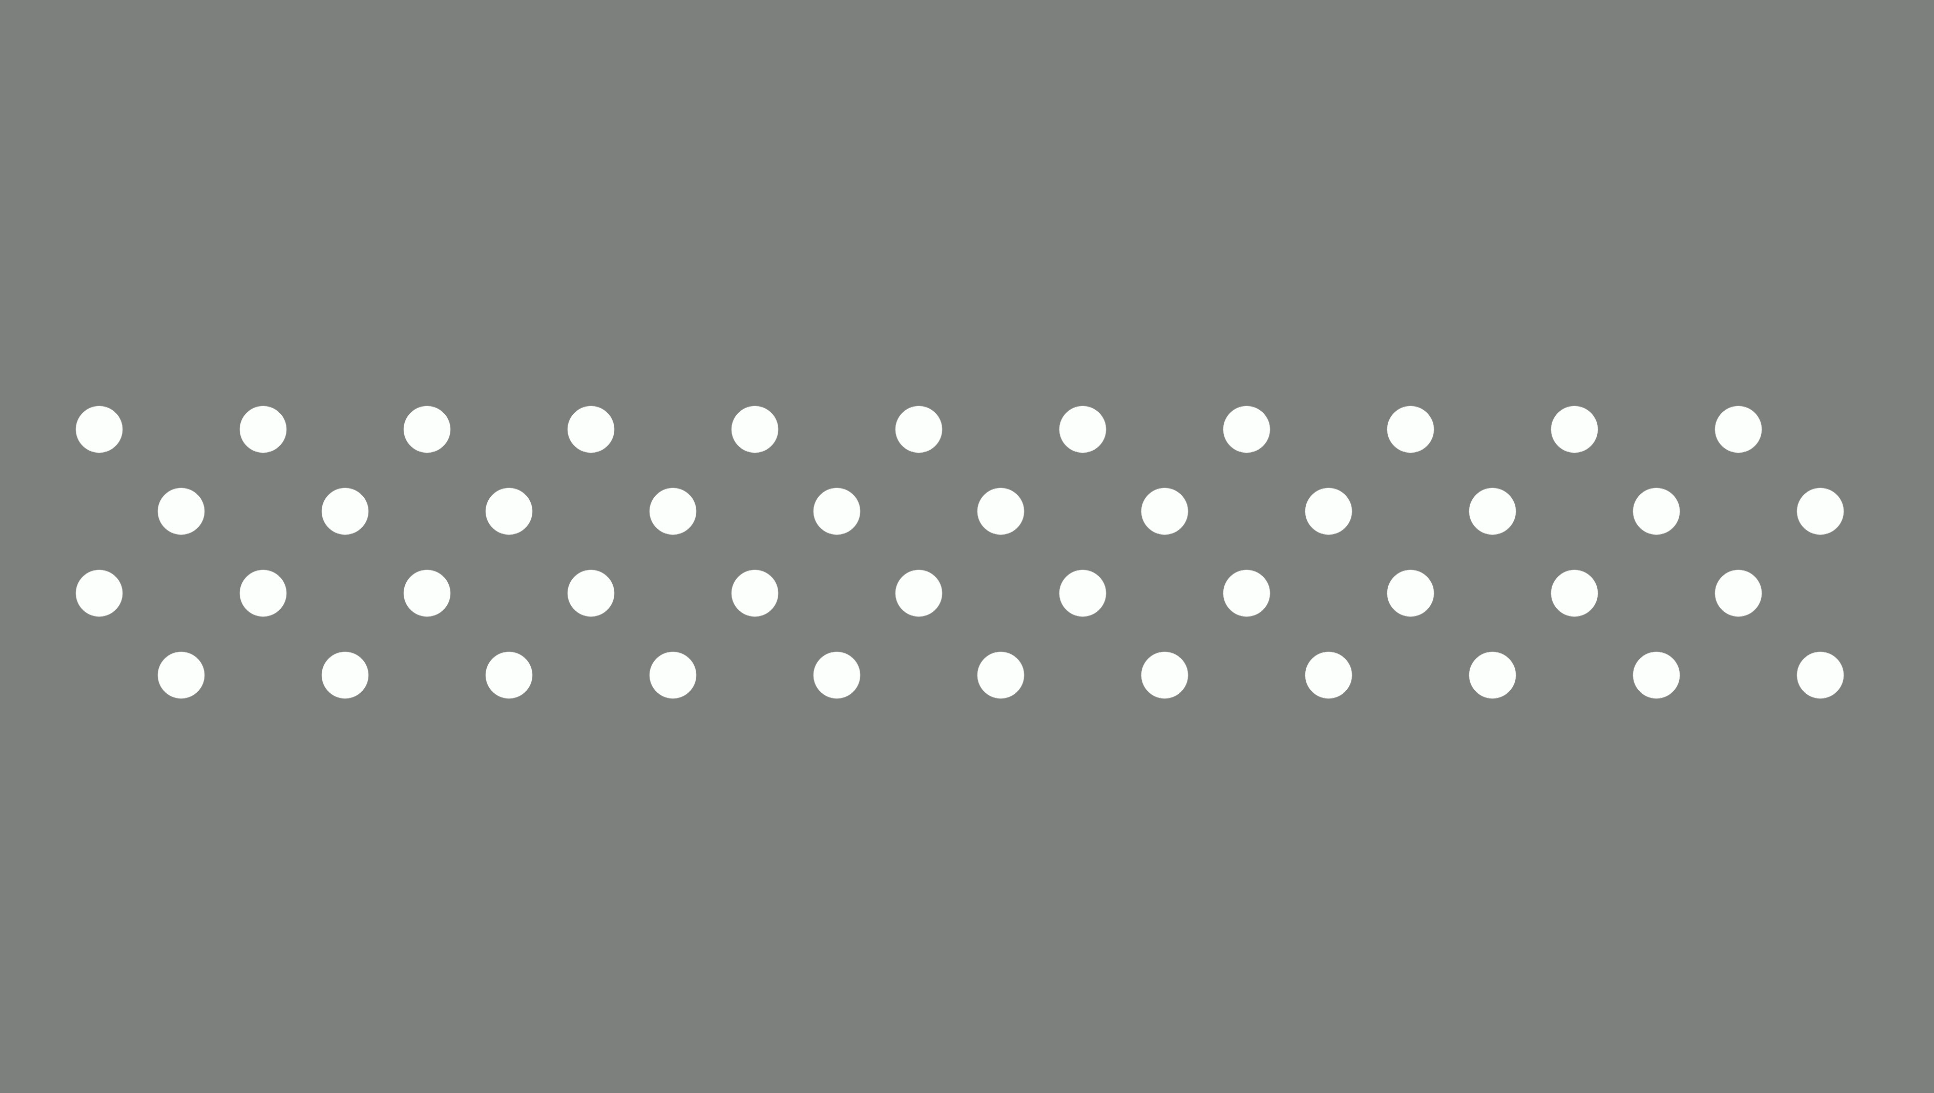 Bright grid → ON events
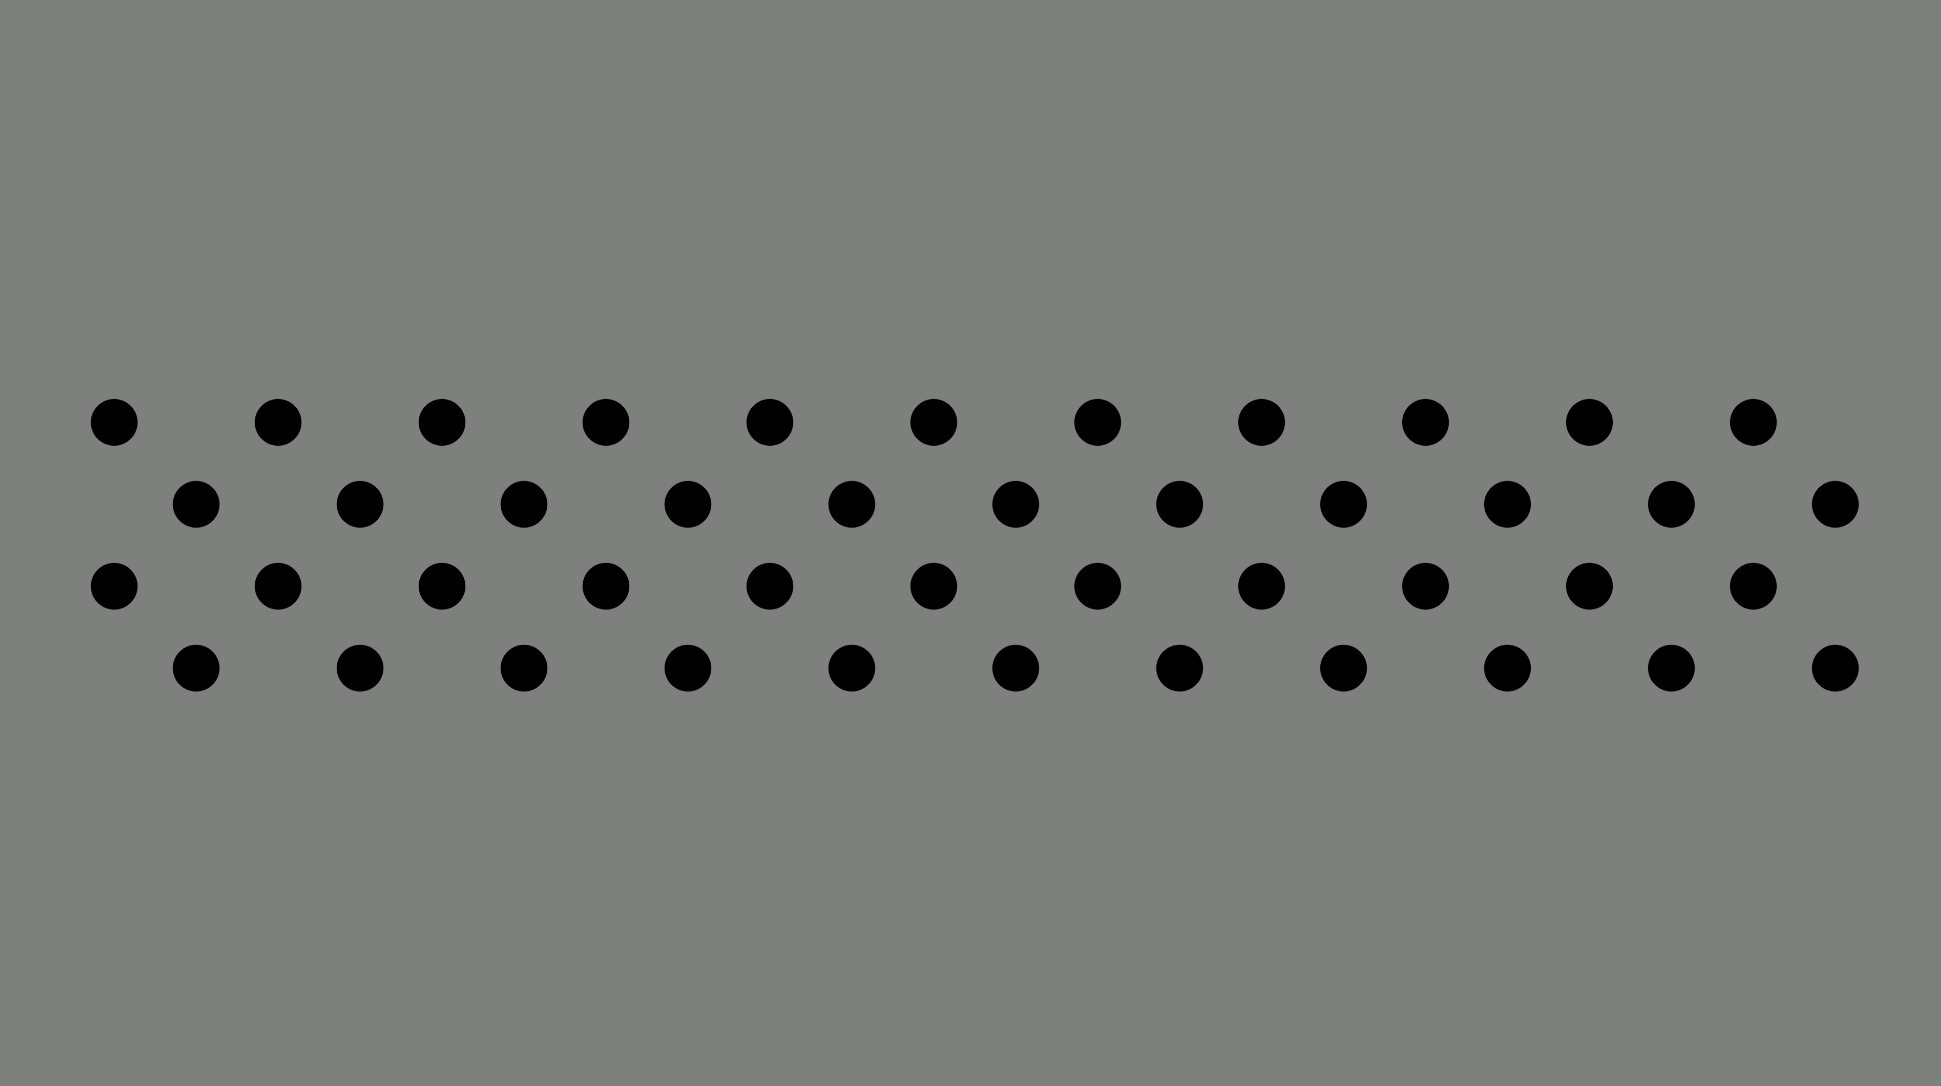 Dark grid → OFF events
2.3 Why a Blinking Asymmetric Circle Grid Is Used
NRV DVS 캘리브레이션 타깃은 이벤트 데이터에서 보여야 하고, 각 포인트의 중심을 안정적으로 측정할 수 있어야 하며, 포인트 순서도 일관되게 구분할 수 있어야 합니다. 깜빡이는 비대칭 원형 그리드는 이 세 가지 조건을 각각 만족합니다.
Blinking
패턴을 이벤트로 보이게 함밝음에서 어두움, 어두움에서 밝음으로 바뀌는 과정이 알려진 캘리브레이션 포인트에서 OFF 및 ON 이벤트를 의도적으로 만듭니다.
Circles
각 포인트의 중심을 측정할 수 있게 함서로 떨어진 원 경계가 국소 이벤트 군집을 형성하므로, 군집별로 하나의 원 중심을 추정할 수 있습니다.
Asymmetry
포인트 순서를 구분할 수 있게 함행마다 위치가 엇갈려 있어 그리드 방향이 분명해지고, 검출기가 행과 열의 순서를 일관되게 지정할 수 있습니다.
정리하면: blinking은 타깃을 이벤트로 관측할 수 있게 하고, circle은 포인트 중심을 측정할 수 있게 하며, asymmetric layout은 포인트 순서를 구분할 수 있게 합니다.
원들이 공간적으로 떨어져 있으므로 한 원 주변에서 발생한 이벤트를 이웃한 캘리브레이션 포인트와 섞지 않고 모을 수 있습니다. 원 경계의 이벤트만으로 중심을 추정할 수 있으며, 타깃의 위치와 각도가 달라져도 중심은 비교적 안정적인 특징점으로 남습니다.
Checkerboard corner는 이벤트 데이터에서 복원하기가 더 어렵습니다. 여러 흑백 경계가 한 점에서 만나기 때문에 서로 다른 경계의 ON/OFF 이벤트가 겹치거나 교차점 주변에서 끊어질 수 있습니다. 여기에 카메라 움직임, 밝기 전환 시점, 모니터 refresh가 더해지면 실제 corner가 보이는 위치도 흔들립니다. 모니터에서 checkerboard를 깜빡이더라도 모든 경계가 정확히 같은 순간에 이상적인 corner를 만들지는 않기 때문에, NRV DVS에는 정확한 한 점 대신 퍼지거나 끊긴 반응이 기록될 수 있습니다. 반면 고립된 원은 단순한 국소 이벤트 군집을 만들어 더 안정적인 캘리브레이션 포인트를 제공합니다.
비대칭 배열도 중요합니다. 인접한 행이 서로 어긋나 있어 완전히 대칭인 행렬과 달리 패턴 방향을 구분할 수 있습니다. 검출기는 이 구조를 이용해 포인트 인덱스를 지정하고 행과 열을 판단할 때 생기는 모호성을 줄입니다.
또한 패턴을 모니터에 표시하면 밝기 전환을 제어할 수 있고, 인쇄한 타깃이나 별도의 점멸 광원이 필요하지 않습니다.
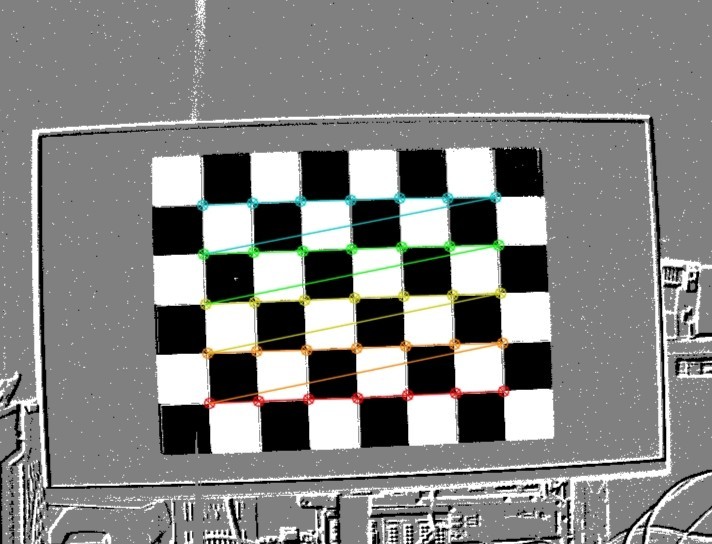 Checkerboard: corner events overlap
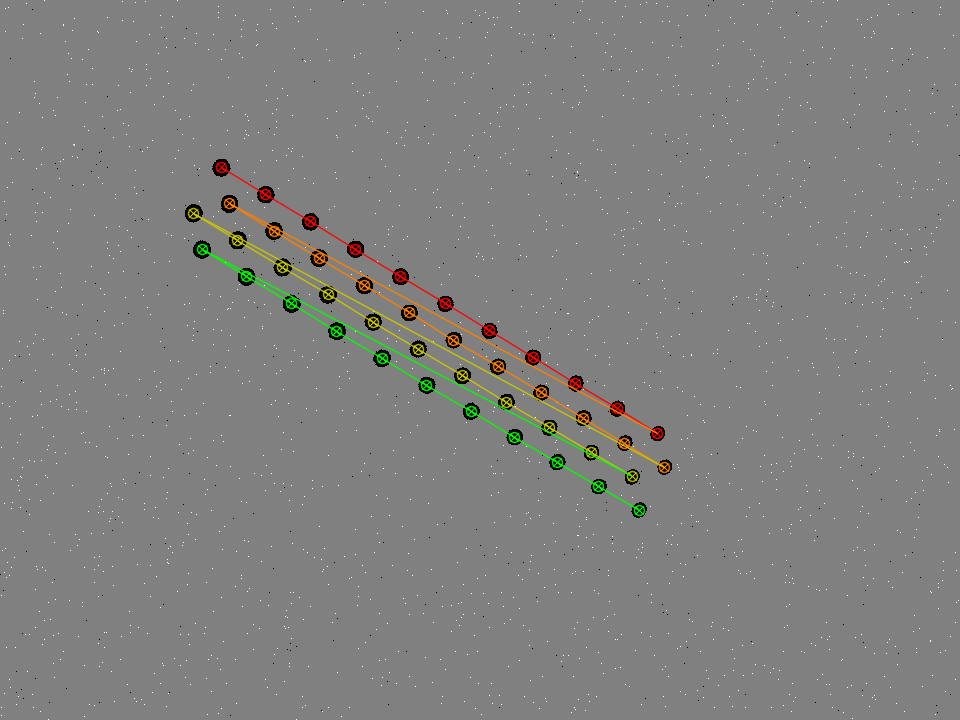 Circle grid: points stay separated
2.4 Calibration Pattern Configuration
깜빡이는 비대칭 원형 그리드는 모니터 전체 화면으로 표시합니다. 배경은 회색이고 원은 밝은 값과 어두운 값을 번갈아 사용합니다. 비대칭 배열은 대칭 그리드에서 생길 수 있는 혼동 없이 캘리브레이션 포인트 순서를 고유하게 구분할 수 있게 합니다.
What is an asymmetric circle grid?
Asymmetric circle grid는 서로 떨어진 원형 점을 엇갈린 행으로 배치한 캘리브레이션 타깃입니다. 각 원의 중심을 캘리브레이션 포인트로 사용하므로 여러 경계가 만나는 checkerboard corner에 의존하지 않습니다.
생성된 패턴에서 같은 행의 원 중심 간격과 행 사이 간격은 일정한 규칙으로 정의됩니다. 이웃한 행이 서로 어긋나 있어 패턴 방향이 고유하고, 포인트 순서를 안정적으로 지정할 수 있습니다. 이런 이유로 asymmetric circle grid는 카메라 캘리브레이션에 널리 쓰입니다.
행과 열의 개수, 원 중심 간격, 원 지름은 캘리브레이션 프로그램 설정과 일치해야 합니다. NRV DVS가 각 원을 분리해 볼 수 있도록 패턴도 충분히 크게 표시해야 합니다.
예를 들어 기준 프로그램은 11열 4행, 회색 배경, 밝은 원 255, 어두운 원 0을 사용하며 시간에 따라 원 색상을 전환합니다. 이 값은 고정 조건이 아닙니다. 모니터 크기, 카메라 거리, 캘리브레이션 환경에 맞게 조정할 수 있습니다.