2. How DVS Rectification Works
이 장에서는 렌즈 왜곡이 이벤트 좌표에 어떻게 반영되고, 그 좌표를 실제로 어떻게 보정하는지 설명합니다. 먼저 렌즈 왜곡을 수식으로 표현한 뒤, 보정 화면의 한 위치에 대응하는 원본 센서 좌표를 계산합니다. DVS에서는 그 위치에서 가장 가까운 정수 픽셀을 선택하고, 이 대응 관계를 LUT로 미리 저장해 실시간 처리에 사용합니다.
2.1 A real lens and sensor introduce geometric offsets
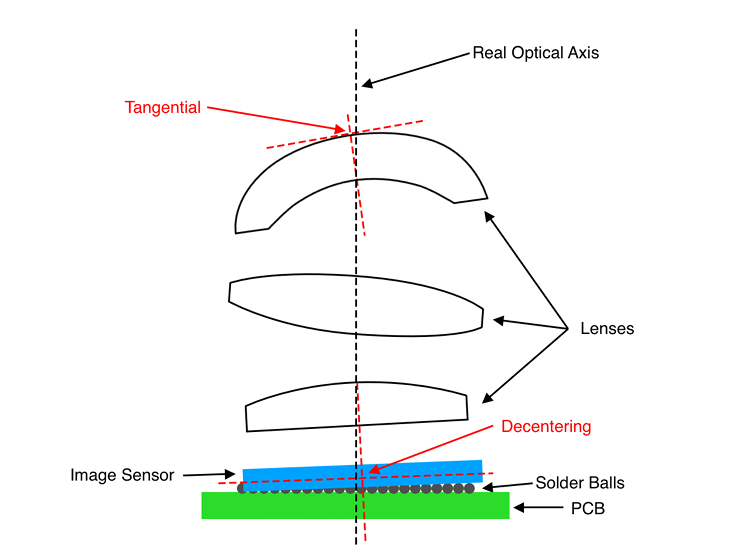
이상적인 카메라 모델에서는 장면의 한 점이 정해진 위치에 투영됩니다. 하지만 실제 카메라에서는 렌즈의 곡률과 조립 오차, 렌즈와 센서의 미세한 어긋남 때문에 같은 점이 이론적인 위치와 다른 픽셀에 기록될 수 있습니다.
캘리브레이션은 이러한 차이를 수치로 구하고, Rectify는 그 값을 이용해 이벤트 좌표를 보정합니다.
2.2 How distortion changes coordinates
렌즈 왜곡은 몇 개의 계수로 표현할 수 있습니다. 아래에서는 화면 중심에서의 거리에 따라 나타나는 방사 왜곡과 렌즈·센서의 어긋남으로 생기는 접선 왜곡을 먼저 살펴보고, 필요한 경우 추가되는 Thin-prism 항까지 순서대로 설명합니다.
2.2.1 Radial distortion
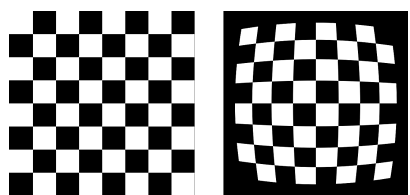
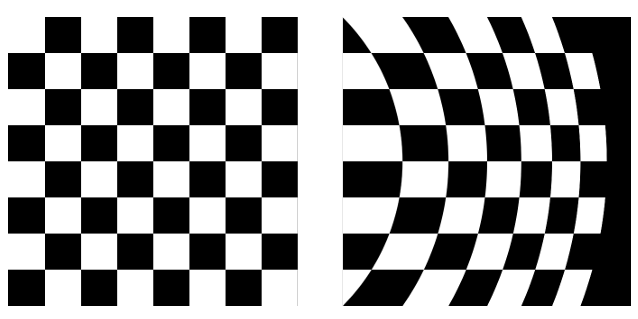
방사 왜곡은 화면 중심에서 멀어질수록 크게 나타나는 왜곡입니다. 이 때문에 실제 직선이 바깥쪽으로 부풀거나 안쪽으로 휘어 보일 수 있습니다.
아래 식에서는 중심에서의 거리 r을 기준으로 x, y 좌표가 얼마나 이동하는지를 계산합니다.
2.2.2 Tangential distortion
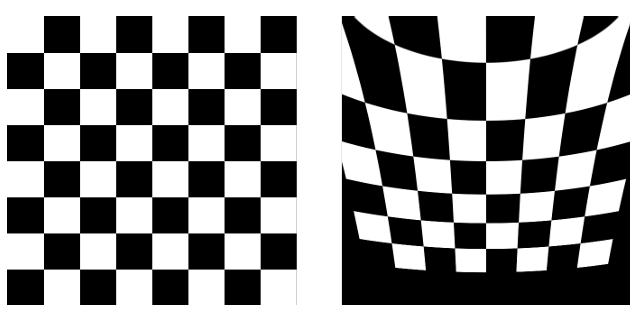
렌즈와 센서의 중심이 정확히 맞지 않거나 서로 조금 기울어져 있으면 왜곡이 한쪽으로 치우쳐 나타날 수 있습니다. p1, p2는 이러한 비대칭적인 좌표 이동을 표현합니다.
2.2.3 Optional thin-prism term
사용하는 왜곡 모델에 따라 Thin-prism 항이 추가될 수 있습니다. 필요한 경우 이 항도 다른 왜곡 항과 함께 최종 좌표 계산에 반영됩니다.
2.3 Calculate the source sensor coordinate from a corrected output
Rectify는 보정된 화면의 각 위치를 기준으로, 그 위치를 채우기 위해 원본 센서의 어느 좌표를 참조해야 하는지 계산합니다. 아래 세 단계는 하나의 보정 출력 좌표 (u, v)가 원본 센서의 소스 좌표 (us, vs)로 연결되는 과정을 보여줍니다.
입력: 보정 화면 좌표 (u, v) → 출력: 원본 센서에서 참조할 좌표 (us, vs)
초점거리와 주점을 기준으로 픽셀 좌표를 계산에 사용하기 쉬운 정규화 좌표로 바꿉니다.
x = (u − cx) / fx, y = (v − cy) / fy
앞에서 구한 방사 왜곡과 접선 왜곡을 더하고, 필요한 경우 Thin-prism 항도 함께 반영합니다.
xd = xL(r) + Δxt + Δxs, yd = yL(r) + Δyt + Δys
다시 카메라 내부 파라미터를 적용해 원본 센서에서 참조할 위치 (us, vs)를 구합니다.
us = fxxd + cx, vs = fyyd + cy
이 과정을 거치면 보정 화면의 각 좌표마다 원본 센서에서 읽어야 할 위치 하나가 정해집니다.
스테레오 카메라에서는 각 카메라의 렌즈 왜곡을 보정하는 것에 더해, 좌·우 카메라의 상대적인 위치와 방향을 이용한 Stereo Rectification도 함께 적용합니다. 이 과정은 같은 장면의 대응점이 좌·우 영상에서 가능한 한 같은 y 좌표, 즉 같은 epipolar line에 놓이도록 좌표를 맞춥니다. 이후 Stereo Matching에서는 주로 수평 방향으로 대응점을 탐색할 수 있습니다.
2.4 Use the nearest integer DVS pixel for a calculated source coordinate
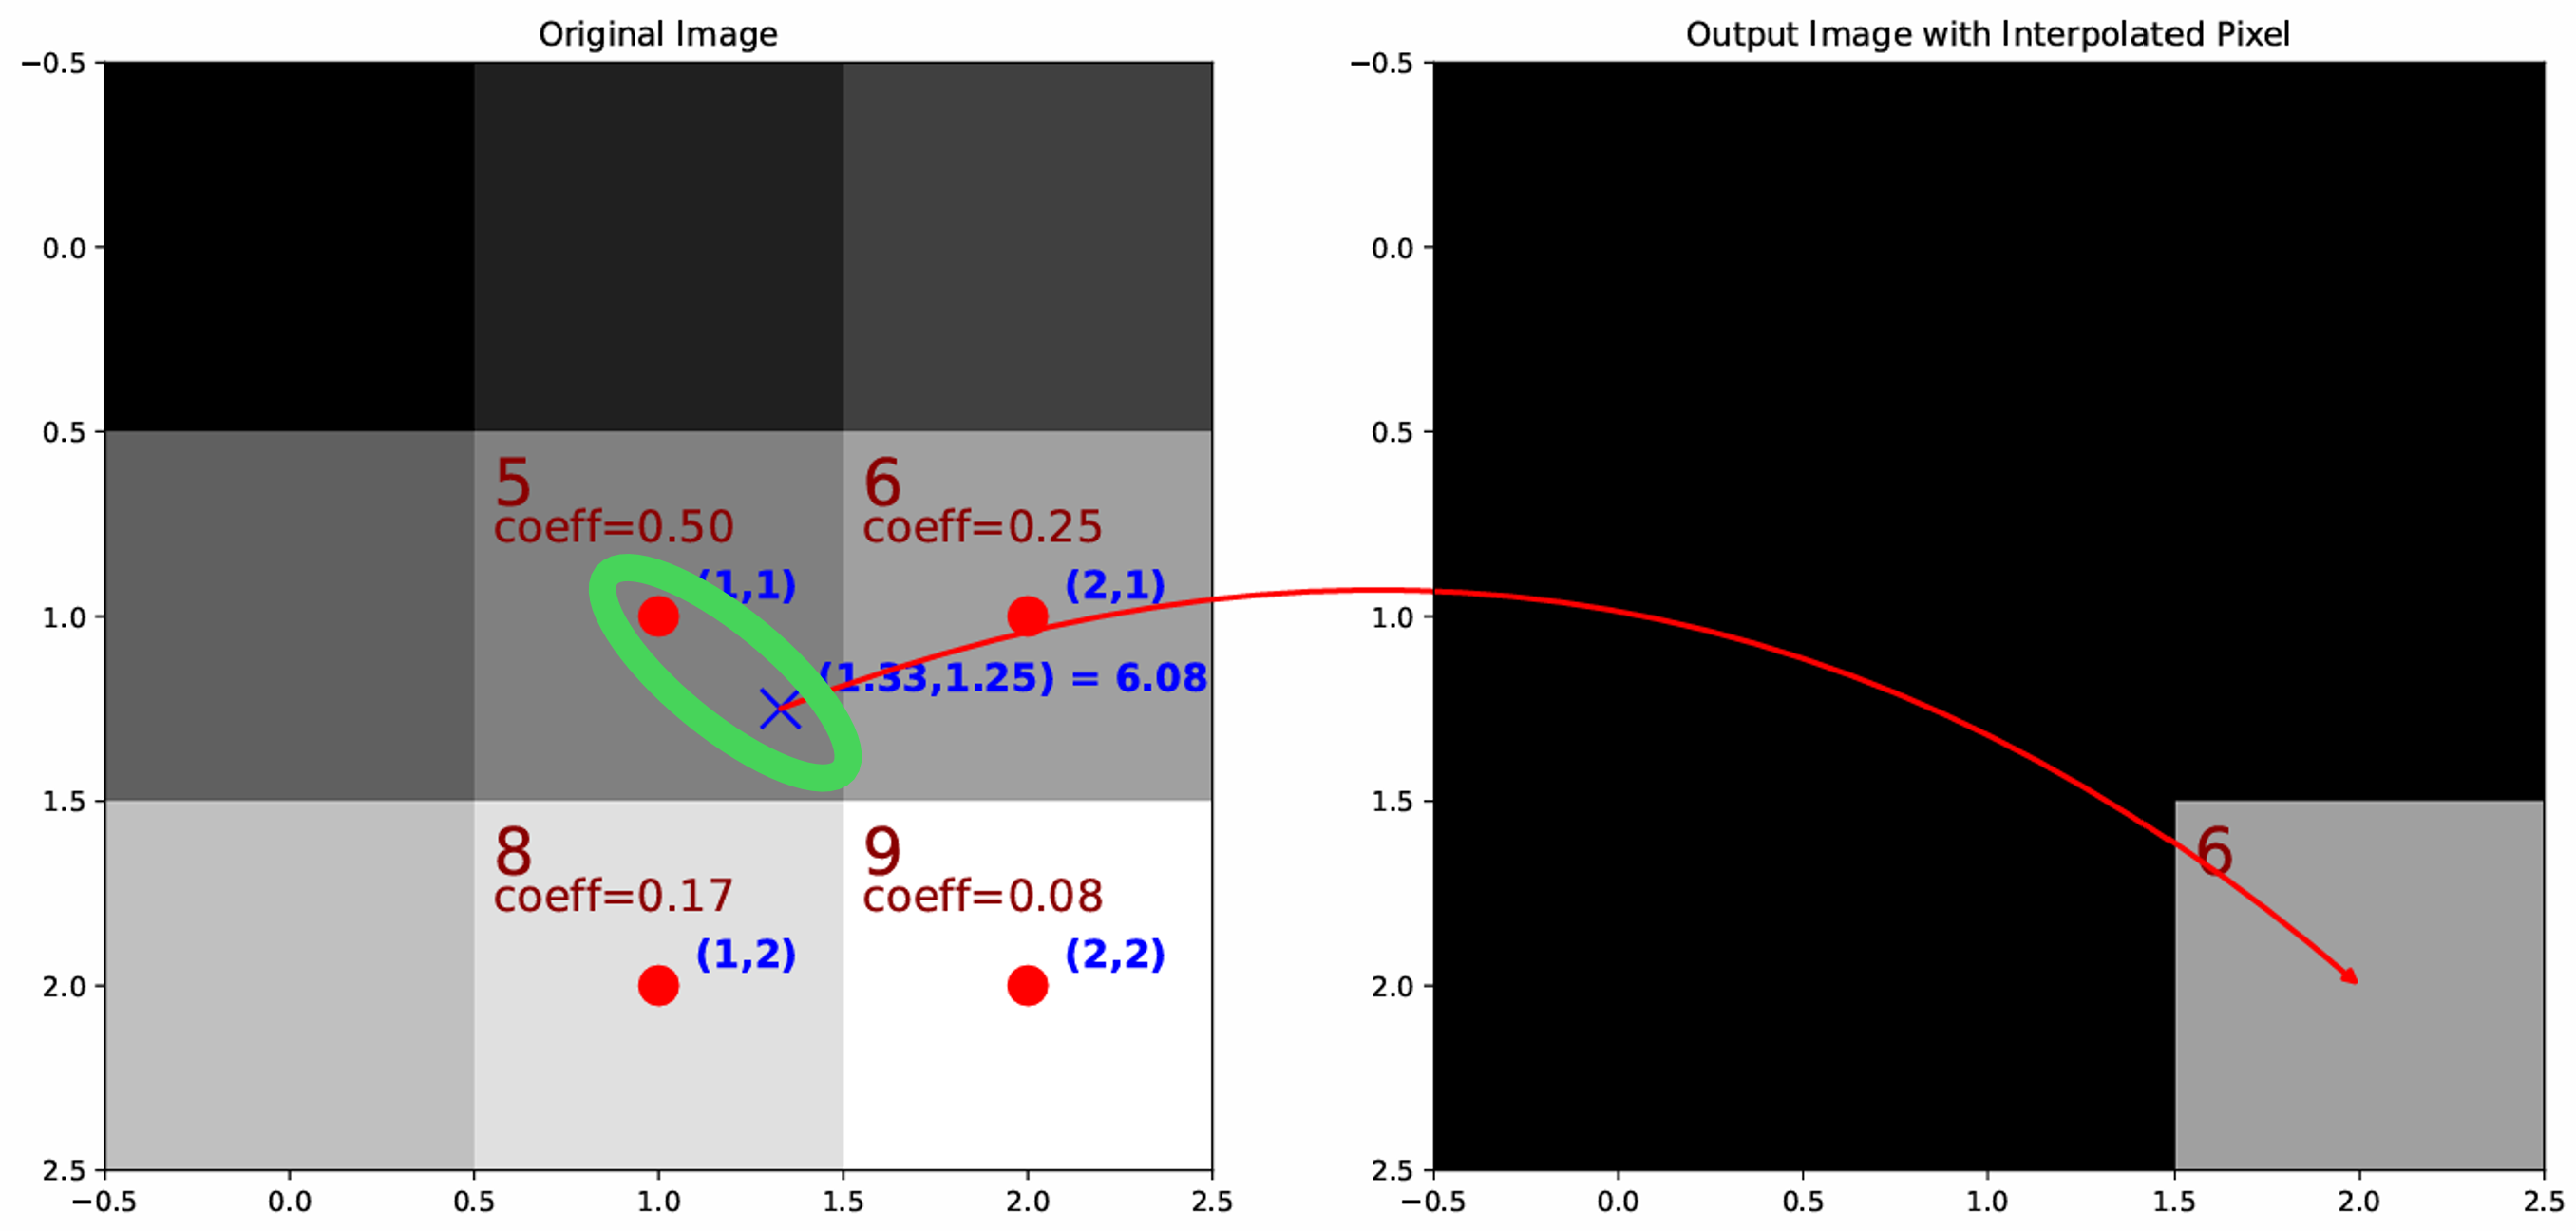
앞 단계에서 계산한 소스 좌표는 (103.2, 198.7)처럼 소수일 수 있습니다. 일반 밝기 영상에서는 주변 픽셀 값을 보간할 수 있지만, DVS 이벤트는 정수 픽셀 위치에서 ON 또는 OFF 상태로 기록됩니다.
NRV Rectify는 계산된 위치에서 가장 가까운 정수 픽셀을 선택합니다. 위 예에서는 (103, 199)가 선택되며, 해당 이벤트의 ON/OFF 상태를 그대로 사용합니다.
2.5 Store the prepared coordinate relationship as a LUT
앞에서 계산한 출력 좌표와 원본 센서 좌표의 대응 관계는 카메라 설정이 바뀌지 않는 동안 동일하게 사용할 수 있습니다. 따라서 Setup 단계에서 이 관계를 LUT로 미리 저장합니다.
라이브 스트림에서는 복잡한 렌즈 왜곡 수식을 다시 계산하지 않고, LUT에서 대응 좌표를 조회해 이벤트 위치를 변환합니다.
calibration.yaml → Coordinate calculation → Coordinate LUT2.6 Valid ROI and final DVS output
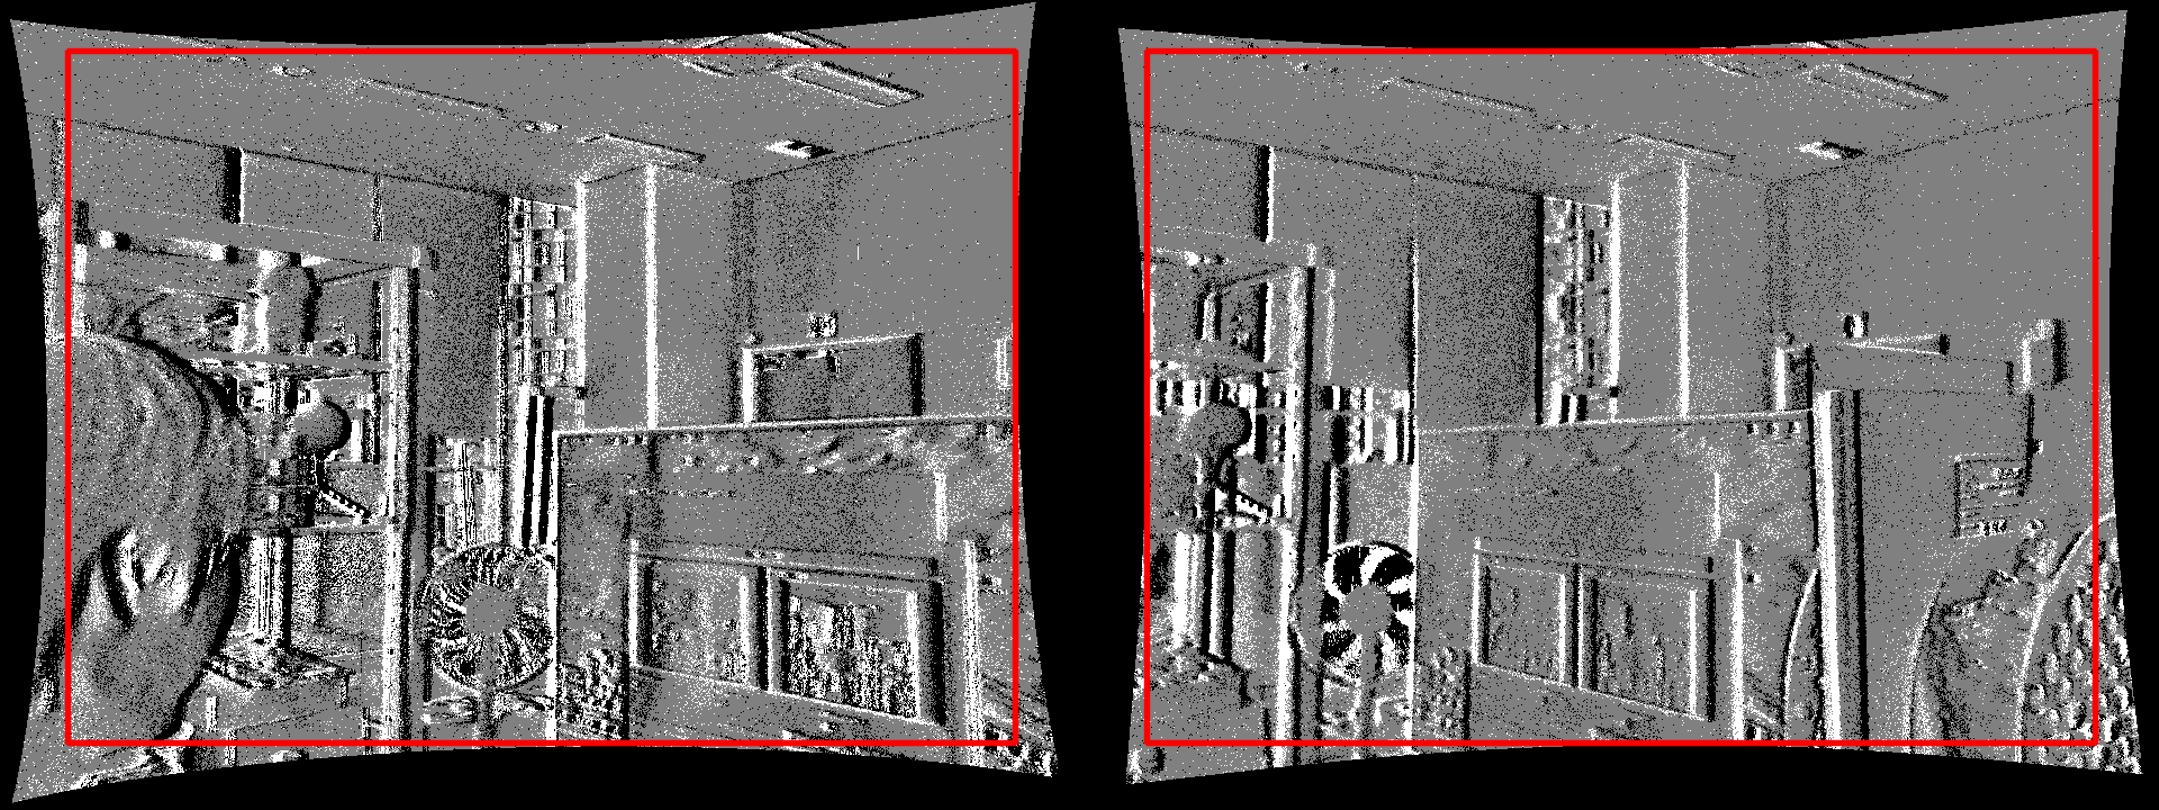
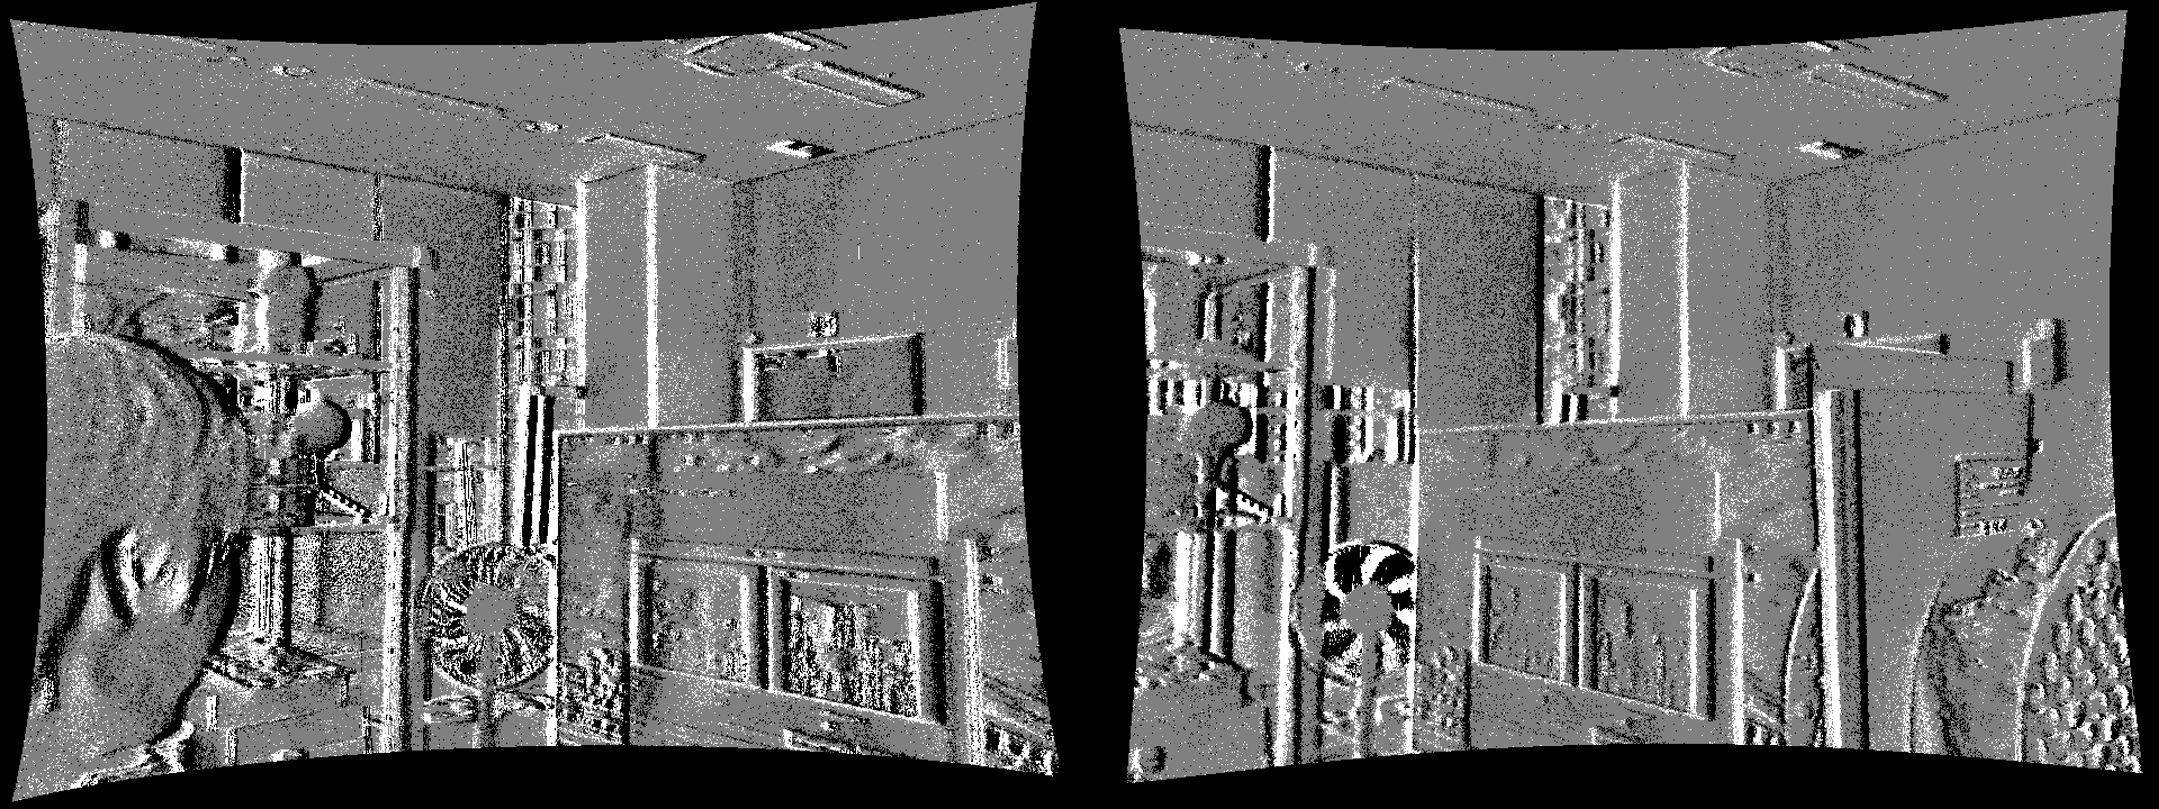
좌표를 보정하면 일부 위치는 원본 센서 범위 밖을 참조하게 됩니다. 이 위치에는 가져올 이벤트가 없기 때문에 최종 출력에서는 제외합니다.
NRV Rectify는 실제 이벤트를 참조할 수 있는 Valid ROI만 남기며, 잘라낸 결과를 원본 해상도로 다시 확대하지 않습니다.
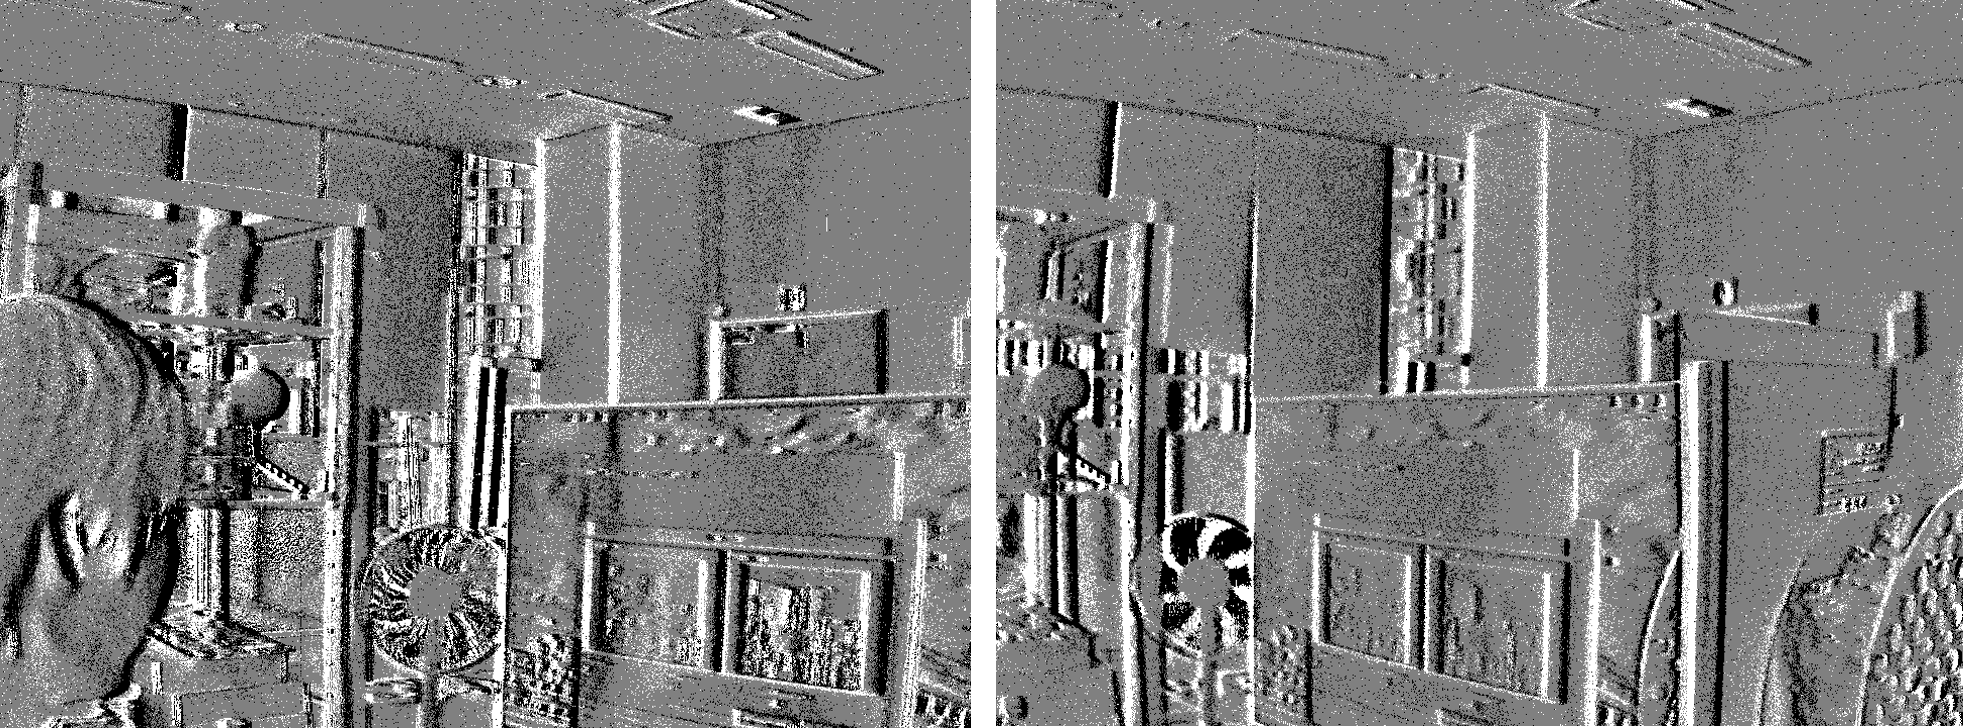
① Original DVS events
렌즈 왜곡이 포함된 원본 이벤트입니다.
② After coordinate correction
왜곡을 펴면 화면 가장자리에 원본 센서에서 값을 가져올 수 없는 영역이 생깁니다.
③ Valid ROI applied
실제 원본 이벤트를 참조할 수 있는 영역만 남깁니다. Crop된 결과는 다시 확대하지 않습니다.